Busqueda en espais d’estats
Models d’intel·ligència artificial

Busqueda
- Fonamental en molts dominis
- Jocs, Planificació…
- Funciona molt bé en altres tipus de problemes
- Diagnòstic, Control, Aprenentatge, …
- És una tècnica molt general
- Podem aplicar-la a problemes sense solució específica
- Molt útil per aproximar
- Les tècniques de cerca són la base de molts sistemes intel·ligents
Busqueda en espais d’estats
- Els problemes de búsqueda tindran
- Un estat inicial
- Una funció de succesió
- Defineix els estats successors d’un estat i el cost per arribar a aquests estats
- Un estat final
- Una solució és una seqüència d’estats (un plà) que ens porten de l’estat inicial a l’estat final
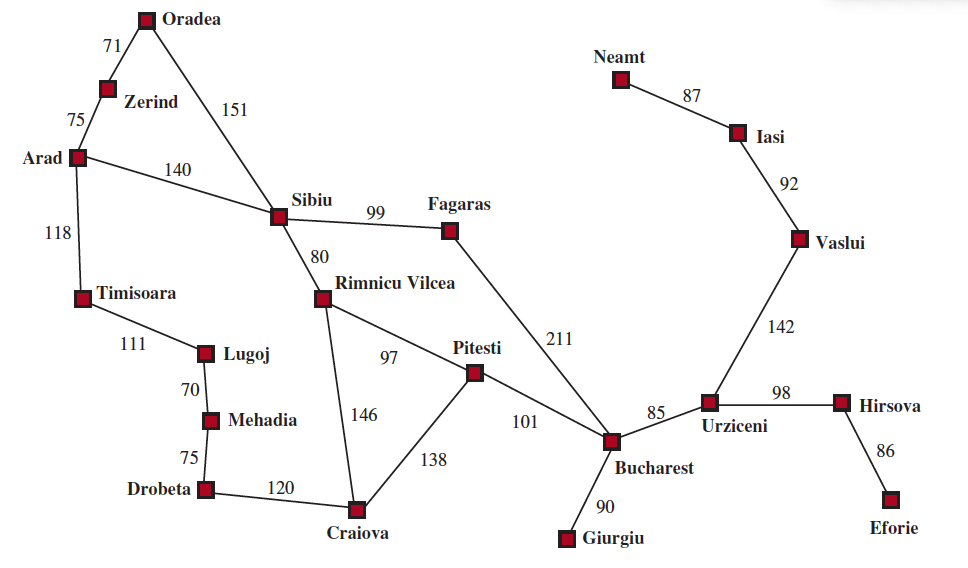
Exemple: Viatjar per Romania
- Espai d’estats: Ciutats
- Funcio de succesió: Carreteres. Cost: Distància
- Estat inicial: Arad
- Comprovar si un estat és final: Estat = Bucharest
- Solució: Seqüència de ciutats que ens porten d’Arad a Bucharest
Exemple: Botelles d’aigua (I)
Tenim dues botelles d’aigua, una de 4 litres i una altra de 3 litres. Volem obtenir 2 litres d’aigua. Podem omplir les botelles, buidar-les o trasvasar l’aigua d’una a l’altra.
- Espai d’estats: Estat de les botelles
- Funcio de succesió: Operacions de buidar, omplir i trasvasar
- Estat inicial: (0,0)
- Comprovar si un estat és final: Estat = (2,0)
- Solució: Seqüència d’operacions que ens porten de (0,0) a (2,0)
Exemple: Botelles d’aigua (II)
Observacions
- Tal com està formulat el problema, no poden haver-hi estats no enters.
- Alguns estats són impossibles d’aconseguir. Ex: (1, 2)
- Algunes accions no produeixen canvis.
- Ex:
(0,0) + buidar(4) = (0,0)
- Ex:
Exemple: Puzzle 8 (I)
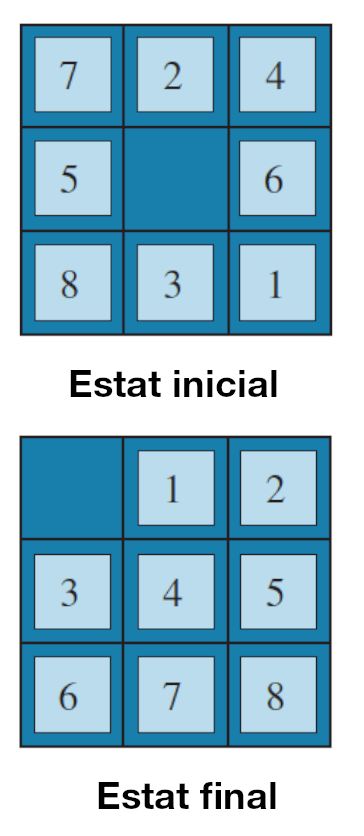
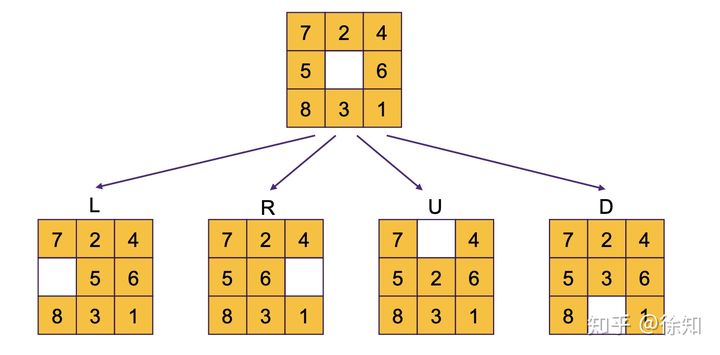
Tenim un tauler de 3x3 amb 8 peces numerades del 1 al 8 i un espai buit. Volem moure les peces per aconseguir l’estat final.
- Espai d’estats: -
- Funcio de succesió: -
- Estat inicial: -
- Comprovar si un estat és final: -
- Solució: -
Exemple: Puzzle 8 (II)
- Espai d’estats: Les diferents posicions de les peces. Quantes?
- Funcio de succesió: Podem moure la peça buida en les 4 direccions. Podem sempre fer els 4?
- Estat inicial: P.e. el de la figura anterior
- Comprovar si un estat és final: Verificar que les peces estan a la posició correcta.
- Solució: Seqüència de moviments que ens porten a l’estat final
Exemple: Puzzle 8 (III)
Observacions
- El nombre d’estats és molt gran: $9! = 362.880$ estats
- Solament quan la peça buida està al centre del tauler podem fer els 4 moviments
- No tots els estats tenen solució
- Hi ha moltes solucions
- Quina és la millor?
Situacions més complicades
- En els exemples anteriors, de cada estat coneixíem
- Els estats successors
- El cost de cada estat successor
- En altres problemes els resultat de cada acció és incert
- Veurem técniques per tractar algunes d’aquestes situacions
- Métodes probabilístics: assignar probabilitats als estats successors
- Métodes de cerca adversarial: els estats successors són determinats per un oponent
Representació dels problemes de cerca
Arbres de cerca
- Els problemes de cerca es poden representar com un arbre
- Els nodes són els estats
- Les arestes són les accions
- Els costos són els pesos de les arestes
- Podem aplicar algorismes de cerca de camins mínims
- L’espai de cerca ha de ser finit
Exemple: Viatjar per Romania

- Els nodes ja visitats es mostren en gris
- Els oberts en blanc i els encara per visitar en linees discontínues.
Algorismes de cerca
Definició
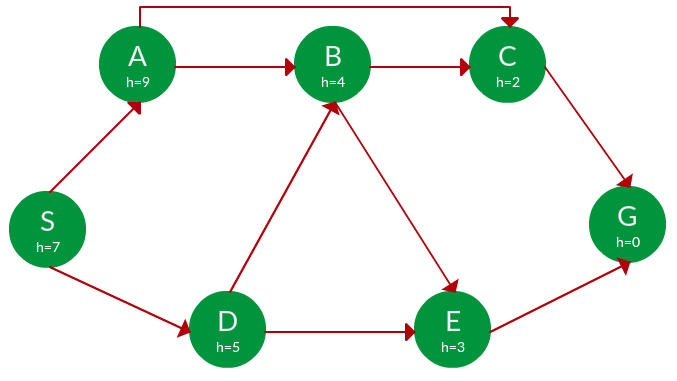
- Els algorismes de cerca són algorismes de propòsit general
- Poden ser aplicats a qualsevol problema de cerca
- Els problemes de cerca són un cas particular dels problemes de camins mínims
- Sortida:
- Una serie d’accions que ens porten de l’estat inicial a l’estat final
- El resultat pot ser una solució òptima en cost, óptima en temps o no tindre cap tipus de garantia d’optimalitat.
Funcionament general
- Tindrem una llista d’estats coneguts pero per visitar anomenada frontera. Inicialment la frontera conté l’estat inicial.
- En cada iteració, agafarem un estat de la frontera, aplicarem la funció de succesió i afegirem els nous estats a la frontera.
- Si l’estat és final, hem acabat.
- Si la frontera està buida, no hi ha solució.
- Per cada estat anotarem el seu pare, per poder reconstruir la solució.
- En cada iteració, podem aplicar una estratègia per decidir quin estat de la frontera agafem.
Exemple de funcionament (Alternativa I)
- Frontera: {Arad}. Objectiu: Bucharest
- Obrim Arad: {Z<A>, T<A>, S<A>},
- Obrim Sibiu: {Z<A>, T<A>, A<S,A>, O<S,A>, F<S,A>, R<S,A>}
-
Obrim Fagaras: {Z<A>, T<A>, A<S,A>, O<S,A>, R<S,A>, S<F,S,A>, B<F,S,A>}
- Tenim la solució en la frontera. Cost: 140+99+211 = 450
Exemple de funcionament (Alternativa II)
- Frontera: {Arad}. Objectiu: Bucharest
- Obrim Arad: {Z<A>, T<A>, S<A>},
- Obrim Sibiu: {Z<A>, T<A>, A<S,A>, O<S,A>, F<S,A>, R<S,A>}
- Obrim R.V: {Z<A>, T<A>, A<S,A>, O<S,A>, R<S,A>, S<R,S,A>, P<R,S,A>, C<R,S,A>}
- Obrim Pitesti: {Z<A>, T<A>, A<S,A>, O<S,A>, R<S,A>, S<R,S,A>, P<R,S,A>, C<R,S,A>, R<P,R,S,A>, C<P,R,S,A>, B<P,R,S,A>}
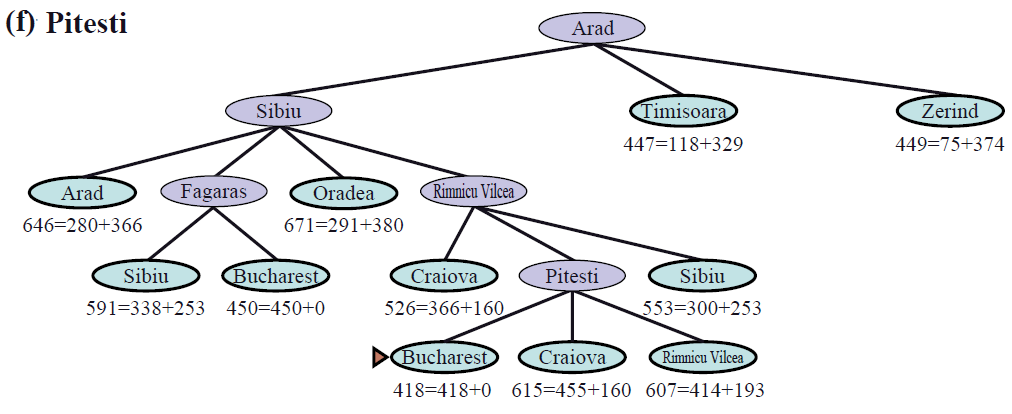
- Tenim la solució en la frontera. Cost: 140+80+97+101 = 418
<style ### Exemple de funcionament
Observacions
- En aquest exemple, els estats són les ciutats
- Problemes:
- Poden apareixer estats repetits en la frontera
- També es poden produir cicles
- L’ordre de les ciutats en la frontera determinarà:
- Si trobem o no la solució
- El cost de la solució
- El temps d’execució i l’espai de memòria necessari
Propietats dels algorismes de cerca
- Criteris per comparar algorismes de cerca
- Completitud: Garantia de trobar una solució si existeix
- Optimalitat: Garantia de trobar la solució òptima
- Complexitat temporal: Temps d’execució
- Complexitat espacial: Memòria necessària
Búsqueda no informada
Búsqueda no informada
Característiques
- No utilitza cap informació sobre el problema
- Aplica una estratègia de cerca fins que troba la solució
- Aquesta estratègia determina l’ordre en què s’exploraran els estats
- L’estrategia serà fixa, no pot canviar en funció del problema
- Alguns algorismes de cerca no informada:
- Amplitud, Profunditat, Cost uniforme, Profunditat limitada, Profunditat iterativa
Búsqueda en amplitud
- Estrategia utilitzable quan totes les accions tenen el mateix cost
- Explora tots els estats a una profunditat $p$ abans d’explorar els estats a profunditat $p+1$
- Garanteix trobar la solució òptima
- Definim la frontera com una cua (FIFO)
- Els estats ja visitats es guarden en una llista o conjunt (per evitar cicles)

Implementació
def cerca_amplada(estat_inicial):
    """Cerca en amplada en un problema."""
    frontera = collections.deque([estat_inicial])
    visitats = set()

    while frontera:
        estat = frontera.popleft()
        if estat in visitats:
            continue
        visitats.add(estat)

        if es_solucio(estat):
            return estat

        for succesor in succesors(estat):
            if succesor not in visitats:
                frontera.append(succesor)
Exemple: Botelles d’aigua (I)
- Estat inicial:
(0,0)- Estat final:(2,*)o(*, 2) - Funcio de succesió: Operacions de buidar, omplir i trasvasar
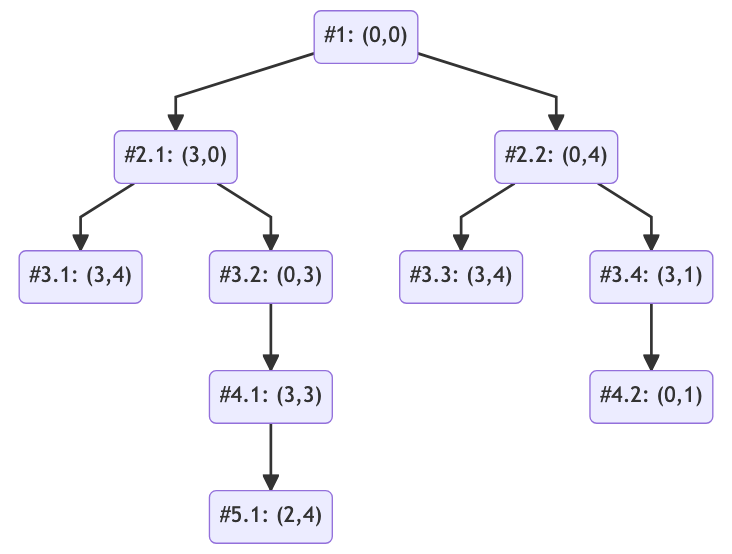
- Frontera:
[(0,0)]. - Després d’extraure
(0,0):[(3,0), (0,4)]. - Després d’extraure
(3,0):[(0,4), (3,4), (0,3)]. - Després d’extraure
(0,4):[(3,4), (0,3), (3,4), (3,1)]. - El segon
(3,4)es descartarà si ja s’ha visitat. - …
Exemple: Botelles d’aigua (II)
- Representació de l’arbre de cerca
- Cada node és un parell de valors (a,b) que representen l’estat de les botelles
- La busca en amplitud explora l’arbre per nivells
- Podem observar que solament s’explora un nombre molt reduït de tots els possibles estats
Propietats
| Propietat | Valor | Comentaris |
|---|---|---|
| Completitud | Sí | Si el factor de ramificació és finit i hi ha memòria suficient, trobarà una solució finita. |
| Optimalitat | Sí | Si totes les accions tenen el mateix cost, la primera solució trobada serà òptima. |
| Complexitat temporal | $O(b^d)$ | On $b$ és el factor de ramificació i $d$ és la profunditat de la solució |
| Complexitat espacial | $O(b^d)$ | On $b$ és el factor de ramificació i $d$ és la profunditat de la solució |
Problemes
- La complexitat espacial és un problema real.
- Per exemple, suposem que cada estat ocupa 1KB i que el factor de ramificació és 10.
- Si la solució es troba a una profunditat de 10, l’últim nivell pot ocupar fins a 10 TB.
- A profunditat 100, l’últim nivell pot contindre 10¹⁰⁰ estats.
- A profunditat 1000, l’últim nivell pot contindre 10¹⁰⁰⁰ estats.
- Típicament, ens quedarem sense espai abans de quedar-nos sense temps.
Búsqueda en profunditat
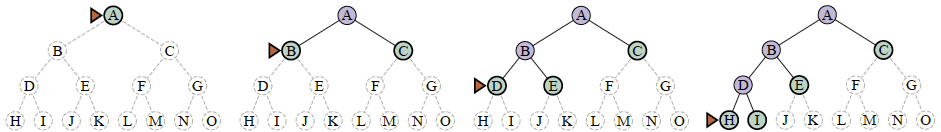
- L’estratègia de cerca en profunditat és similar a la de cerca en amplitud
- Utilitza una pila (LIFO) en lloc d’una cua
- Aquesta estratègia no garanteix trobar la solució òptima
- L’algorisme arriva fins a una profunditat màxima $m$ i després retrocedeix fins a trobar un camí alternatiu
Implementació
def cerca_profunditat(estat_inicial):
    frontera = [(estat_inicial, (estat_inicial,))]
    while frontera:
        estat, cami = frontera.pop()
        if es_solucio(estat):
            return estat
        for succesor in succesors(estat):
            if succesor not in cami:
                frontera.append((succesor, cami + (succesor,)))
    return None
Exemple: Botelles d’aigua (I)
- Estat inicial:
(0,0)- Estat final:(2,*)o(*, 2) - Funcio de succesió: Operacions de buidar, omplir i trasvasar
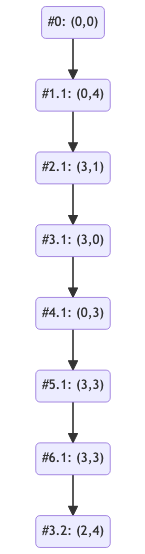
- Pila inicial:
[(0,0)]. - Després d’afegir
(3,0)i(0,4), s’extrau(0,4)perquè la pila és LIFO. - Des d’aquest estat s’exploren successors que no estiguen ja en el camí actual.
Exemple: Botelles d’aigua (II)
- Representació de l’arbre de cerca
- Cada node és un parell de valors (a,b) que representen l’estat de les botelles
- La busca en profunditat explora l’arbre fins a trobar una solució
- Si no troba una solució, torna enrere fins a trobar un camí alternatiu
- Si hi ha branques infinites, l’algorisme pot no acabar mai
Propietats
| Propietat | Valor | Comentaris |
|---|---|---|
| Completitud | No | Pot fallar si hi ha branques infinites; és completa en arbres finits. |
| Optimalitat | No | La primera solució trobada no té perquè ser òptima |
| Complexitat temporal | $O(b^m)$ | On $b$ és el factor de ramificació i $m$ és la profunditat màxima de l’arbre. En valors d’$m$ molt grans, pot ser molt alta |
| Complexitat espacial | $O(bm)$ | On $b$ és el factor de ramificació i $m$ és la profunditat màxima de l’arbre. És molt millor que la de la cerca en amplitud si no hi ha cicles; si hi ha cicles, és la mateixa que la de la cerca en amplitud |
Quan utilitzar-la?
- El temps de la cerca en profunditat depén de l’ordre dels successors i de la posició de la solució
- En cerca en arbre, la profunditat sol necessitar menys memòria que l’amplitud
- La cerca en profunditat és molt útil quan:
- El factor de ramificació és molt gran
- La solució es troba a una profunditat molt baixa
- No ens importa trobar la solució òptima
- Verifiquem que no es creen cicles
Búsqueda en profundidad limitada
- La cerca en profunditat limitada és una variant de la cerca en profunditat
- En aquest cas, la cerca s’atura quan s’arriba a una profunditat màxima $l$
- Si la solució es troba a una profunditat $d > l$, no es trobarà
- La cerca en profunditat limitada és completa si $l$ és suficientment gran
- Retorna un indicador de tall: si no hi ha més camins, la cerca iterativa pot acabar sense solució.
- Ens permet evitar el problema de la cerca en profunditat quan hi ha branques infinites
Implementació
def cerca_profunditat_limitada(estat_inicial, limit):
    frontera = [(estat_inicial, (estat_inicial,))]
    tall = False
    while frontera:
        estat, cami = frontera.pop()
        if es_solucio(estat):
            return estat, tall
        for succesor in succesors(estat):
            if succesor not in cami:
                if len(cami) - 1 < limit:
                    frontera.append((succesor, cami + (succesor,)))
                else:
                    tall = True
    return None, tall
Búsqueda en profundidad iterativa
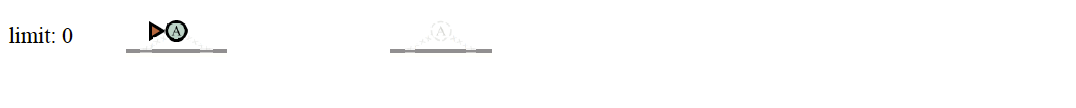
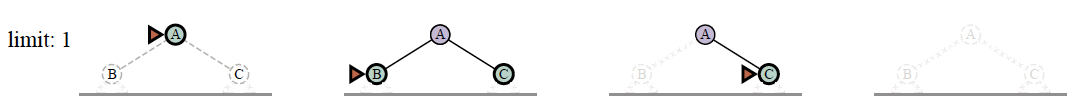
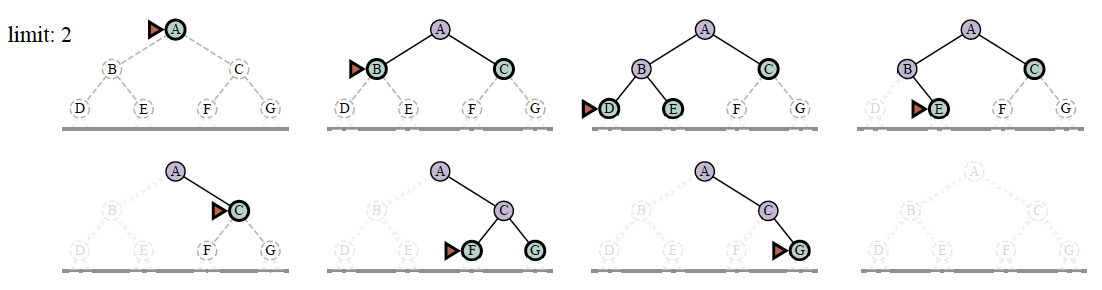
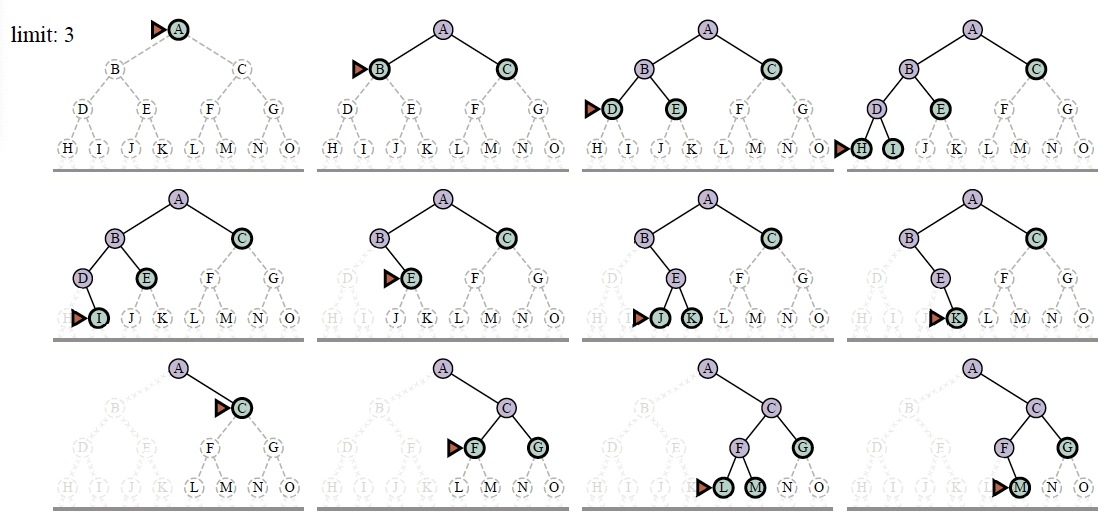
- Solució al problema de la cerca en amplitud y la cerca en profunditat utilitzant una única estratègia
- La cerca en profunditat iterativa és una cerca en profunditat limitada amb $l$ creixent
- Comença amb $l=0$ i va incrementant $l$ fins a trobar la solució

Traçat de l’algorisme (I)
Traçat de l’algorisme (II)
Traçat de l’algorisme (III)
Implementació
def cerca_profunditat_iterativa(estat_inicial):
    limit = 0
    while True:
        solucio, tall = cerca_profunditat_limitada(
            estat_inicial, limit)
        if solucio is not None or not tall:
            return solucio
        limit += 1
Propietats
| Propietat | Valor | Comentaris |
|---|---|---|
| Completitud | Sí | Si l’espai de cerca és finit, la solució es trobarà en algun moment |
| Optimalitat | Sí | Si totes les accions tenen el mateix cost. |
| Complexitat temporal | $O(b^d)$ | Per una solució a profunditat $d$, amb factor de ramificació finit. |
| Complexitat espacial | $O(bd)$ | Cerca en arbre amb una pila de camins. |
Búsqueda de cost uniforme
-
En els exemples amb costos,
succesors(estat)retorna parells(successor, cost). - La cerca de cost uniforme és una variant de la cerca en amplitud
- En aquest cas, la frontera s’ordena segons el cost del camí a cada estat (cua de prioritat)
- Estats visitats: de manera iterativa, es van visitant tots els que tenen un cost menor que l’actual
- Sí totes les accions tenen el mateix cost, la cerca de cost uniforme és equivalent a la cerca en amplitud

Exemple: Viatjar per Romania (I)
- Estat inicial: Arad
- Funcio de succesió: Carreteres.
- Cost: Distància entre ciutats (en Km)
- Comprovar si un estat és final: Estat = Bucharest
- Solució: Seqüència de ciutats que ens porten d’Arad a Bucharest
Exemple: Viatjar per Romania (II)
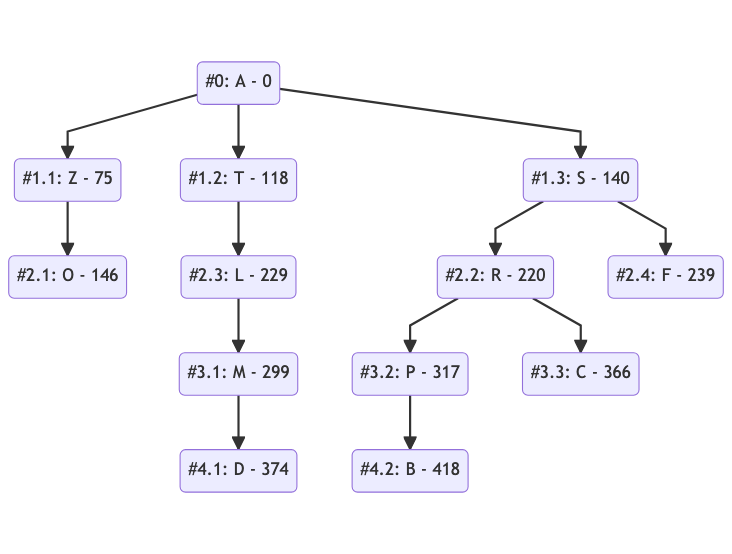
- Representació de l’arbre de cerca
- Cada node és un parell de valors (a,b) que representen l’estat de les botelles
- La busca en amplitud explora l’arbre per nivells
- Podem observar que solament s’explora un nombre molt reduït de tots els possibles estats
Implementació
import heapq

def cerca_cost_uniforme(estat_inicial):
    """Cerca de cost uniforme en un problema."""
    frontera = [(0, estat_inicial)]
    visitats = set()

    while frontera:
        cost_actual, estat = heapq.heappop(frontera)

        # La frontera pot contenir el mateix estat més d'una vegada.
        if estat in visitats:
            continue

        visitats.add(estat)

        if es_solucio(estat):
            return estat

        for succesor, cost_accio in succesors(estat):
            if succesor not in visitats:
                heapq.heappush(frontera, (cost_actual + cost_accio, succesor))
Propietats
| Propietat | Valor | Comentaris |
|---|---|---|
| Completitud | Sí | Si l’espai de cerca és finit, la solució es trobarà en algun moment |
| Optimalitat | Sí | La primera solució trobada serà òptima |
| Complexitat temporal i espacial | $O(b^{1+C/\epsilon})$ | On $b$ és el factor de ramificació i $C$ és el cost de la solució òptima |
Gestió de fronteres
- La gestió de fronteres és un problema important en els algorismes de cerca
- Els algorismes que hem vist son tots molt semblants, la diferència està en com gestionen la frontera
- Conceptualment sempre es tracta d’una cua amb prioritat
- En la pràctica, per a les busquedes en profunditat i amplada podem utilitzar una cua o una pila
- Per estalviar-nos el sobrecost d’$O(log(n))$ de la cua de prioritat
- Podriem, fins i tot, programar una implementació on pugam variar l’objecte frontera.
Búsqueda informada
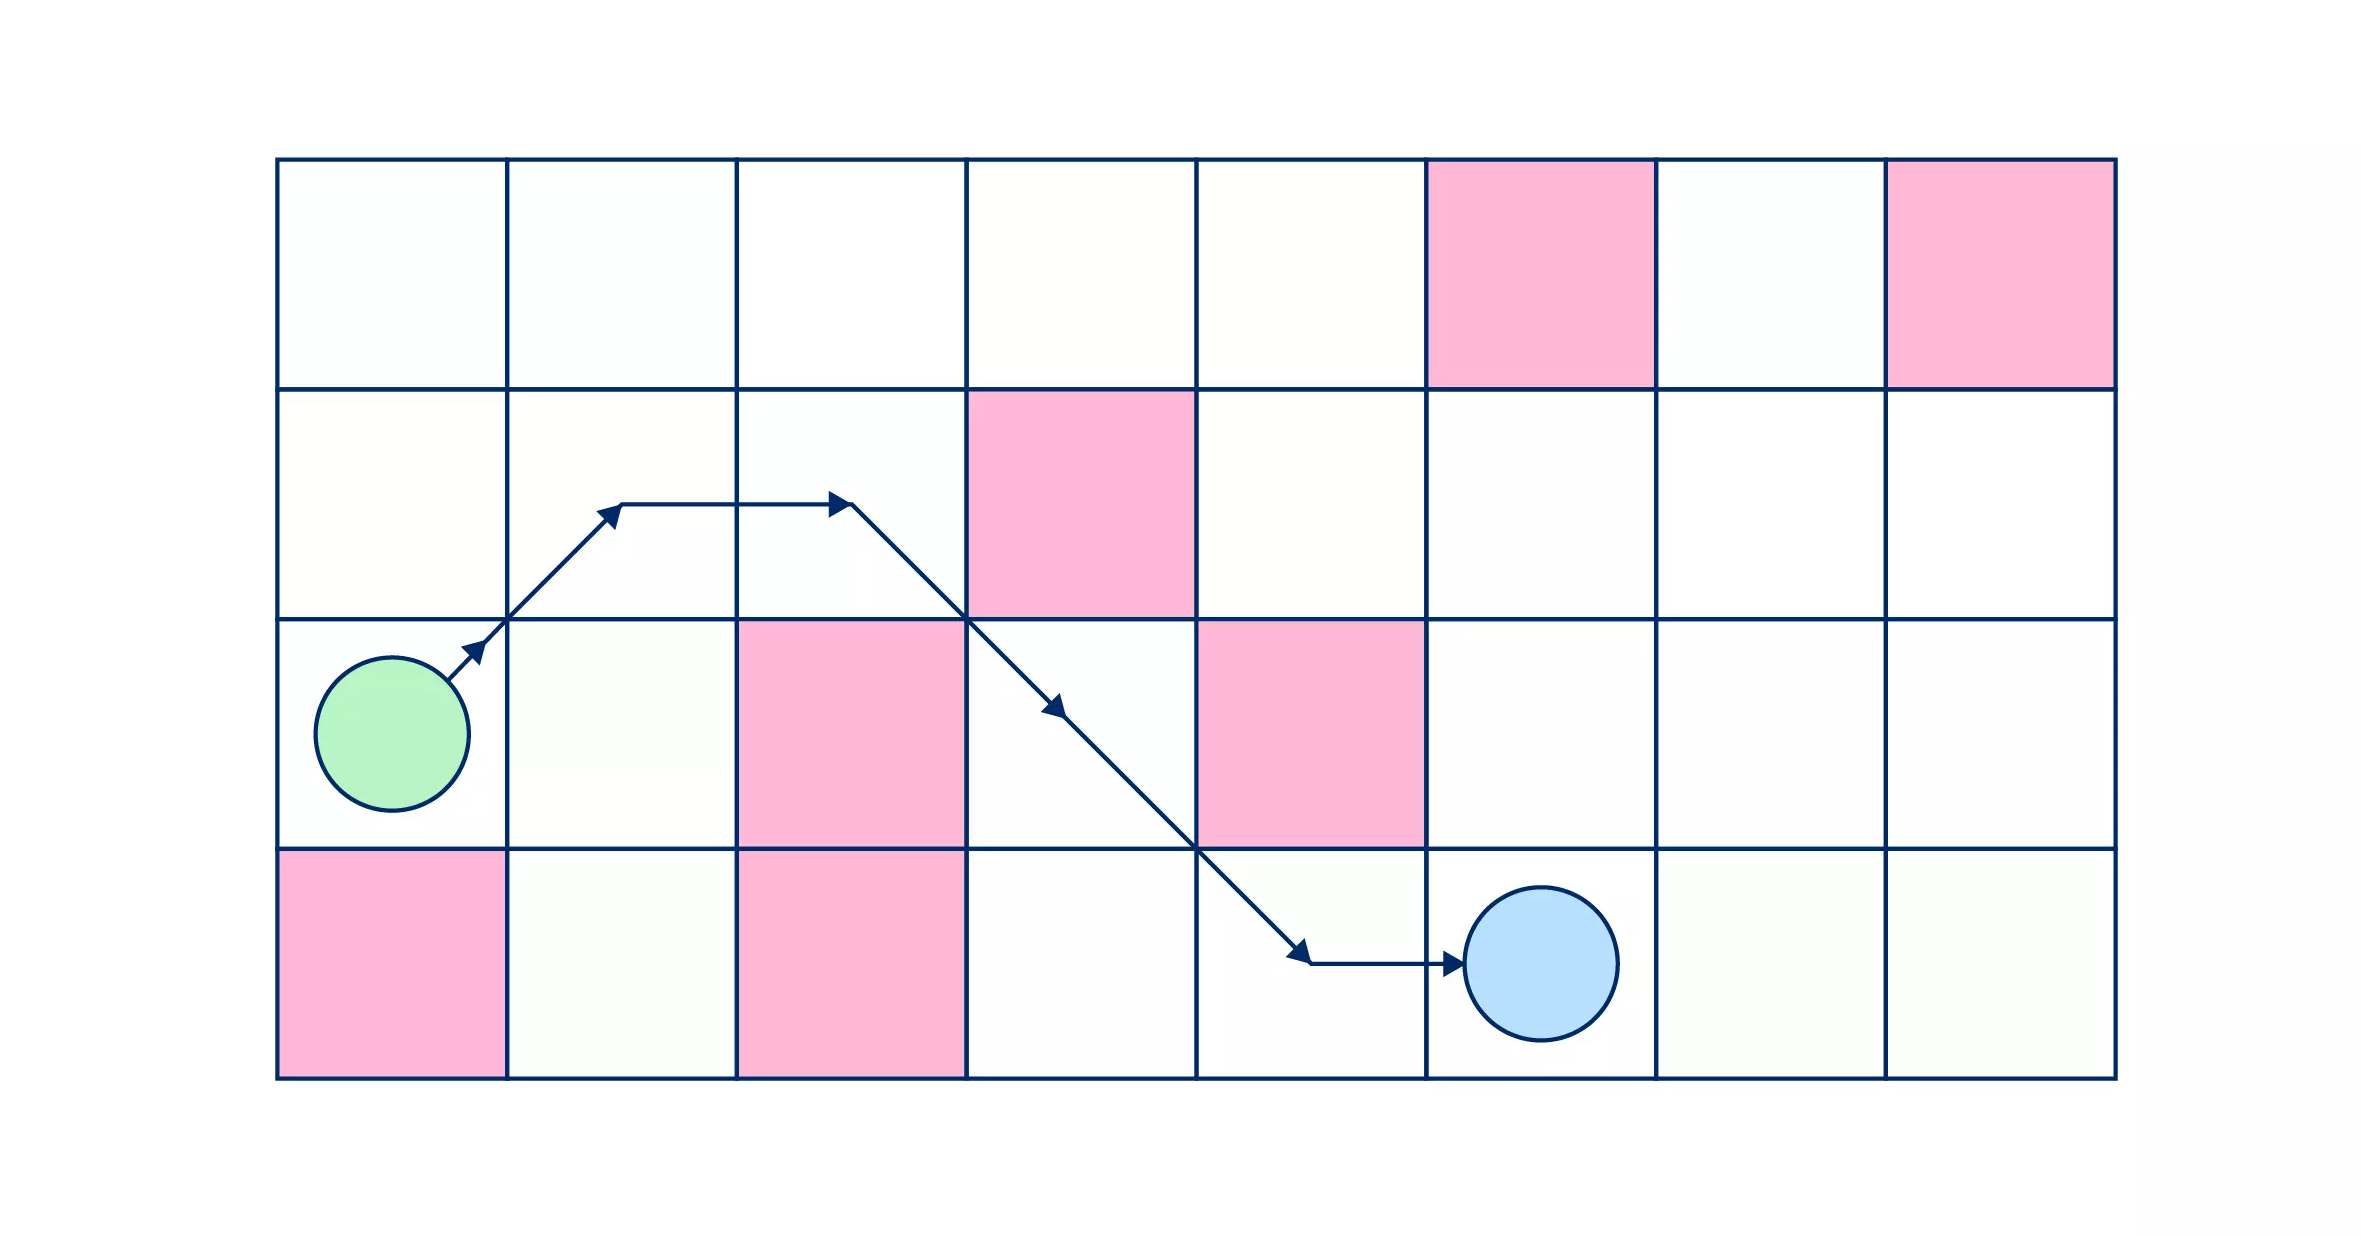
Definició
- L’algorisme de búsqueda de cost uniforme és un algoritme molt eficient, té, però alguns problemes
- Busca en totes les direccions, sense tenir en compte la direcció cap a la solució
- Per tant, analitza més estats dels que seria estrictament necessari
- En aquesta part de la unitat veurem técniques per solucionar aquestos problemes
Heurístiques
- Una heurística és:
- Una funció que ens permet estimar el cost d’arribar a la solució des d’un estat
- Dissenyada per un problema concret
- Heurístiques per rutes:
- Distància en línia recta (euclidiana)
- Distància manhattan

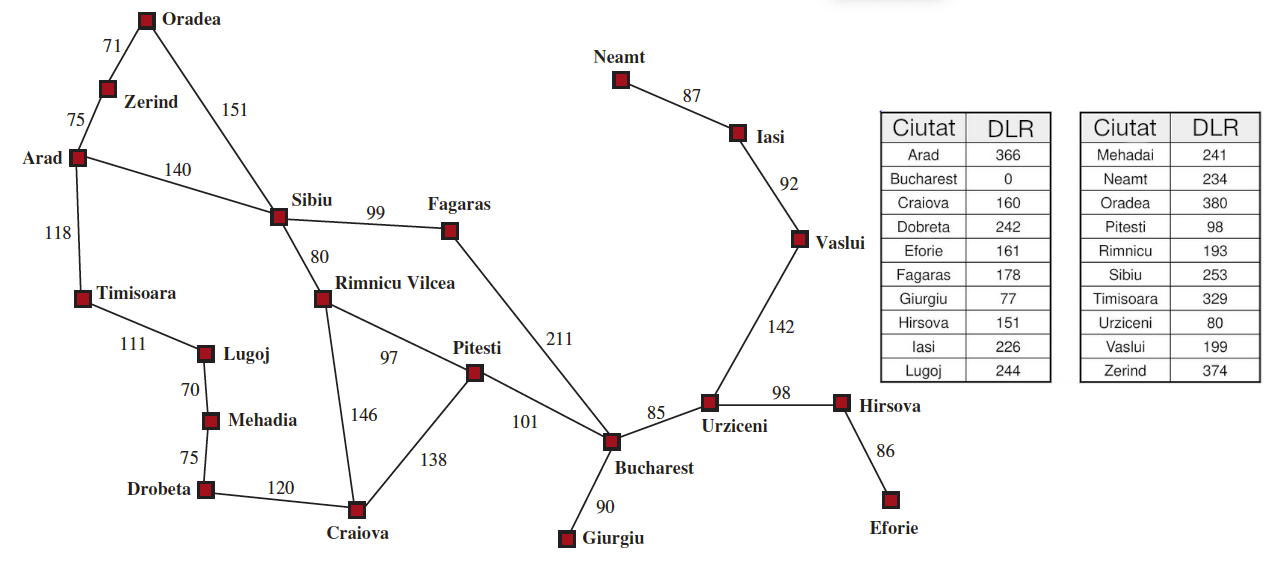
Exemple: Viatjar per Romania
- Heurística: Distància en línia recta (euclidiana)
Búsqueda voraç
- Si solament utilitzem la heurística per decidir quin estat de la frontera seguim:
- Búsqueda voraç
- Més eficient que la búsqueda de cost uniforme
- No garanteix trobar la solució òptima
height:330px

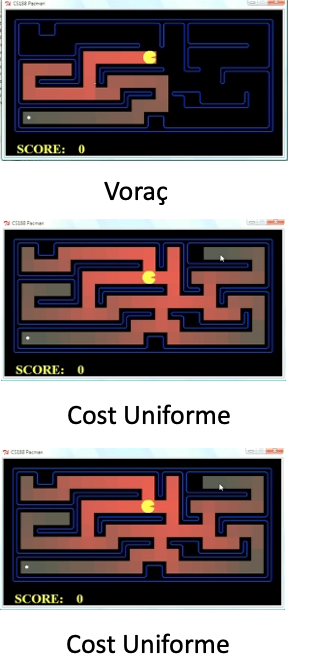
Búsqueda voraç
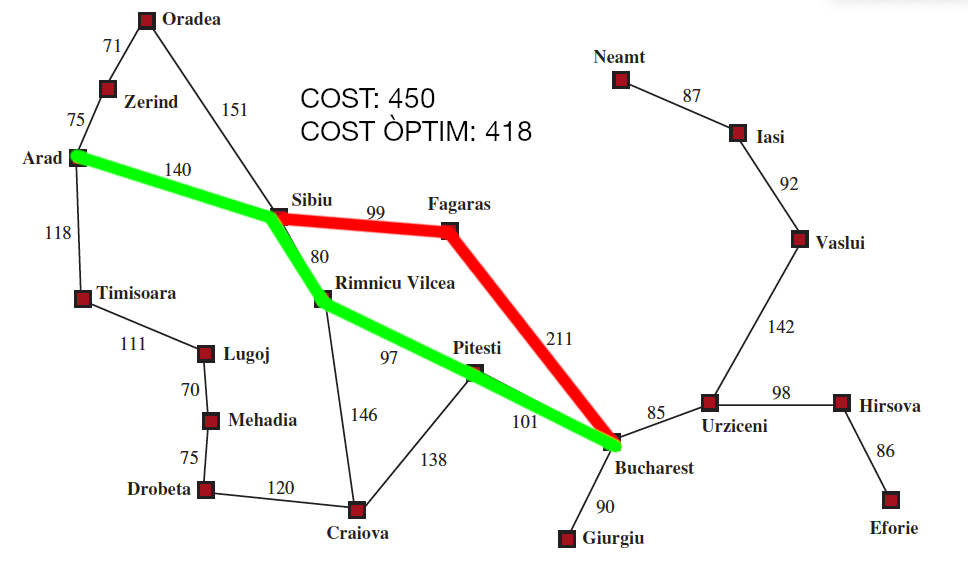
- En verd la ruta correcta i en roig la nostra
- Que podem fer perqué el nostre algorisme trobi la solució correcta?
Implementació
import heapq

def cerca_voraç(estat_inicial):
    """Cerca voraç en un problema."""
    frontera = [(0, estat_inicial)]
    visitats = set()

    while frontera:
        cost_actual, estat = heapq.heappop(frontera)
        visitats.add(estat)

        if es_solucio(estat):
            return estat

        for succesor, cost in succesors(estat):
            if succesor not in visitats:
                heapq.heappush(frontera, (heuristica(succesor), succesor))
Propietats
| Propietat | Valor | Comentaris |
|---|---|---|
| Completitud | Sí | Si l’espai de cerca és finit, trobarà una solució en algun moment |
| Optimalitat | No | La primera solució trobada no té perquè ser òptima |
| Complexitat temporal i espacial | $O(b^m)$ | En el pitjor cas, pot explorar i conservar una frontera exponencial. |
A*
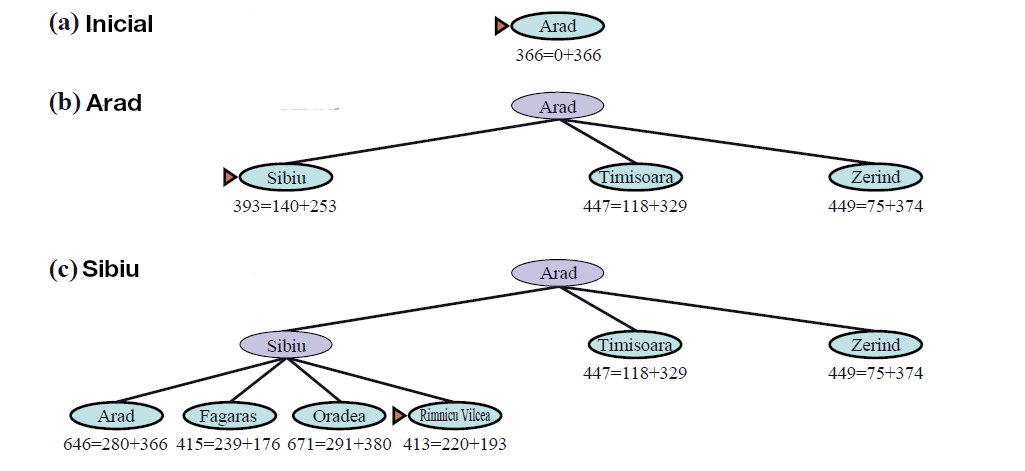
- L’algorisme A* és una combinació de la búsqueda de cost uniforme i la búsqueda voraç
- La búsqueda de cost uniforme ordena pel cost del camí o cost cap enrere: $g(n)$
- La búsqueda voraç ordena pel cost de la heurística o cost endavant: $h(n)$
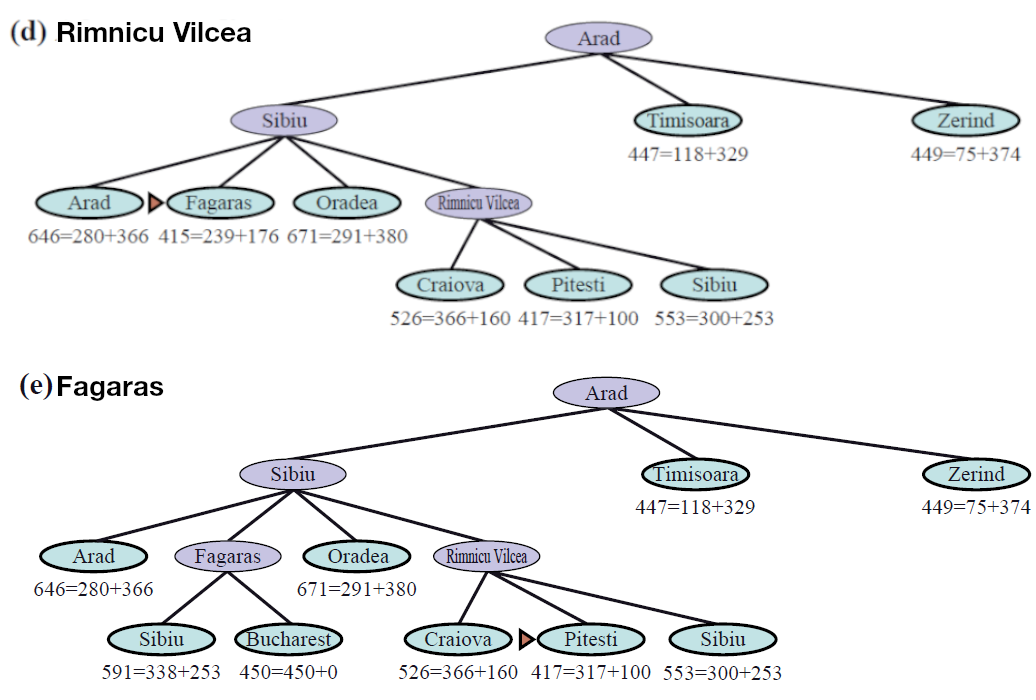
- L’algorisme A* ordena per la suma dels dos: $f(n) = g(n) + h(n)$
- El cost real recorregut sempre és $g(n)$; $f(n)$ només serveix per ordenar la frontera
Amb heurística consistent i costos no negatius, aquesta implementació troba una solució òptima.
Exemple: Viatjar per Romania (I)
Exemple: Viatjar per Romania (II)
Exemple: Viatjar per Romania (III)
Implementació
import heapq

def cerca_a_estrella(estat_inicial):
    """Cerca A* en un problema."""
    frontera = [(h(estat_inicial), 0, estat_inicial)]
    visitats = set()

    while frontera:
        _, cost_actual, estat = heapq.heappop(frontera)

        if estat in visitats:
            continue

        visitats.add(estat)

        if es_solucio(estat):
            return estat, cost_actual

        for succesor, cost_accio in succesors(estat):
            if succesor not in visitats:
                nou_cost = cost_actual + cost_accio
                prioritat = nou_cost + h(succesor)
                heapq.heappush(frontera, (prioritat, nou_cost, succesor))
Propietats
| Propietat | Valor | Comentaris |
|---|---|---|
| Completitud | Sí | |
| Optimalitat | Sí | |
| Complexitat temporal i espacial | $O(b^d)$ | On $b$ és el factor de ramificació i $d$ és la profunditat de la solució |
Condició: Aquestes propietats es compleixen si la heurística és consistent (com la distància en línia recta de Romania).
Connexió amb l’exercici de Romania
- Podem ponderar la heurística amb $f_w(n) = g(n) + w h(n)$
- $w = 0$: cerca de cost uniforme
- $w = 1$: A* amb heurística admissible
- $w > 1$: A* ponderat; explora menys estats, però pot perdre optimalitat i apropar-se a la cerca voraç
- Prova-ho a l’exercici de Romania comparant els pesos 0, 1, 2 i 100.
Heurístiques admissibles (I)
- Una heurística és admissible si:
- No sobreestima el cost de la solució
- És a dir, si el cost real de la solució és $C$, la heurística és admissible si $h(n) \leq C$
- Si la heurística NO és admissible:
- L’algorisme A* és equivalent a la búsqueda voraç
- Trobar una heurística admissible és un problema difícil.
Exemple: Puzzle 8 (I)
- Técnica útil redüir el problema a un problema més senzill
- Relaxació de les regles del joc
- Permetre que les peces s’intercanviïn entre elles
- Permetre que les peces es moguin a qualsevol posició, si està buida
- Permetre que les peces es moguin a qualsevol posició, sense restriccions (1+2)
Exemple: Puzzle 8 (II)
- La primera opció ens porta la heurística distància manhattan
- Equival a un problema on hem de lliscar les peces fins a la seva posició.
- Suma de les distàncies horitzontals i verticals de cada peça a la seva posició final
- És admissible perquè no sobreestima el cost de la solució
- La tercera opció ens porta la heurística nombre de peces fora de lloc
- Equival a un problema on hem de deixar directament en la seva posició.
- Suma de les peces que no estan a la seva posició final
- És admissible perquè no sobreestima el cost de la solució
Propietat Óptima de les heurístiques admissibles (I)
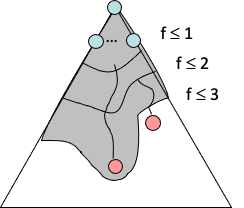
- Si $\textbf{n}$ és una ruta óptima fins a $n_d$ amb cost $g(n_d)$.
- $n’_g$ serà una ruta subòptima fins a $n_d$ amb cost $g(n’_d)$, sent $g(n’_d)$ > $g(n_d)$.
- $n’’$ serà una subpart de la ruta òptima desde la frontera
- Es possible que agafem $n’_g$ abans d’$n_d$?.
- No, perquè $f(n’_g)$ > $f(n_d)$ i $f(n’_g)$ > $f(n’’)$, perquè la heurística és admissible
- Així, $f(n’_g)$ > $f(n’’)$ > $f(n_d)$
- Les subrutes en la ruta òptima sempre seran més barates que en la ruta subòptima
Propietat Óptima de les heurístiques admissibles (II)
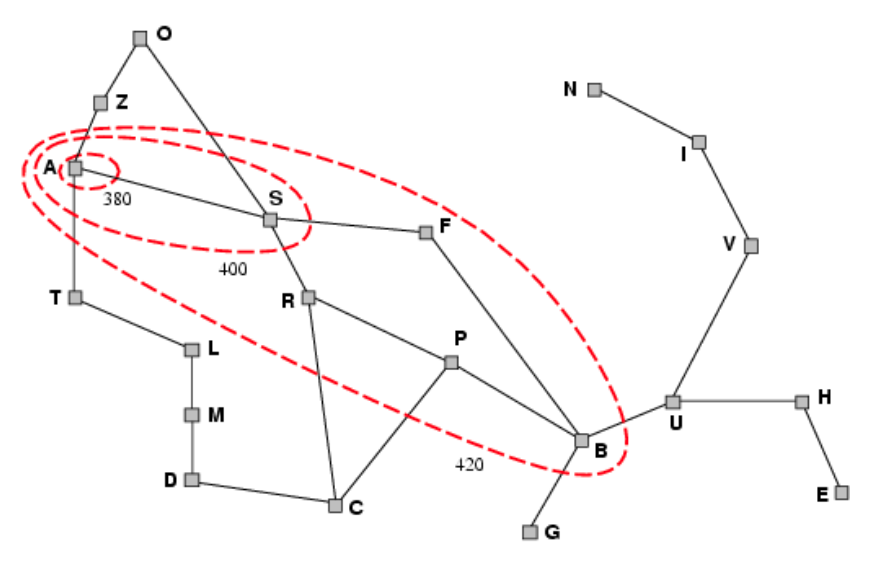
- A* explora els nodes en ordre creixent de $f(n)$
- Va agregant, de forma gradual, corves de nivell de grau $f$
- Cada corba de nivell representa un conjunt de nodes amb un valor d’$f(n)$ inferior a un valor concret
Propietat Óptima de les heurístiques admissibles (III)
- Si tenim dues heurístiques admissibles $h_1$ i $h_2$, amb $h_1(n) \leq h_2(n)$ per a tots els estats $n$
- Llavors, $h_2$ és més informativa que $h_1$
- Per tant, $h_2$ serà més eficient que $h_1$
- Es per això que, preferirem l’heurística Manhattan a l’heurística de peces fora de lloc
Limitacions de l’algorisme A*
- Amb una heurística adequada, A* pot explorar menys estats que la cerca de cost uniforme
- Però, l’algorisme A* té dues limitacions:
- Espai de memòria: L’espai de memòria necessari pot ser molt gran
- Temps d’execució: El temps d’execució pot ser molt gran
- Per això, s’han desenvolupat variants de l’algorisme A* que intenten millorar aquestes limitacions
- En aquesta unitat veurem dues:
- A* de profunditat iterativa
- A* ponderat
A* de profunditat iterativa
- L’algorisme A* de profunditat iterativa és una variant de l’algorisme A*
- Molt semblant a l’algorisme de profunditat iterativa
- Utilitza la funció $f(n)$ per tallar, en compte de la profunditat
- Ens permet reduir l’espai de memòria necessari
- A costa de tindre que visitar alguns nodes més d’una vegada
Implementació (I)
def cerca_a_limitada(estat, g, limit, cami):
    f = g + h(estat)
    if f > limit:
        return None, f
    if es_solucio(estat):
        return cami[:], f
    proxim_limit = float("inf")
    for succesor, cost in succesors(estat):
        if succesor in cami:
            continue
        cami.append(succesor)
        solucio, valor = cerca_a_limitada(
            succesor, g + cost, limit, cami)
        cami.pop()
        if solucio is not None:
            return solucio, valor
        proxim_limit = min(proxim_limit, valor)
    return None, proxim_limit
Implementació (II)
def cerca_a_iterativa(estat_inicial):
    limit = h(estat_inicial)
    while limit < float("inf"):
        solucio, seguent = cerca_a_limitada(
            estat_inicial, 0, limit, [estat_inicial])
        if solucio is not None:
            return solucio
        limit = seguent
    return None
A* Ponderat
Definició
- L’algorisme A* ponderat és una variant de l’algorisme A*
- Es defineix un factor de ponderació $\epsilon$ que determina el pes de la heurística
- L’algorisme A* ponderat ordena per $f(n) = g(n) + \epsilon h(n)$
- Si $\epsilon = 1$, l’algorisme A* ponderat és equivalent a l’algorisme A*
- Si $\epsilon > 1$, l’algorisme A* ponderat és s’apropa a la búsqueda voraç
Utilitat
- L’algorisme A* ponderat és útil per:
- Reduir el cost de l’espai de memòria
- Reduir el cost de l’espai de temps
- A costa d’una solució no tan òptima
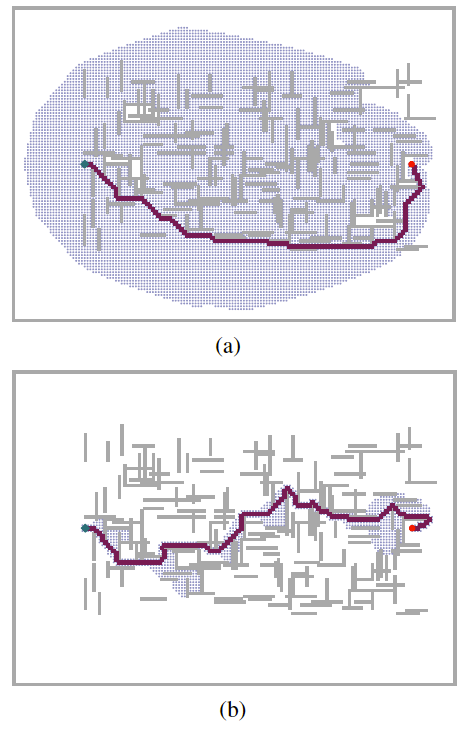
- En l’exemple de la dreta en una $W = 2$ (la b)
- S’estudien 7 vegades menys estats
- Per una solució un $5\%$ menys eficient
Implementació
import heapq

def cerca_a_ponderat(estat_inicial, epsilon):
    frontera = [(epsilon * h(estat_inicial), 0, estat_inicial)]
    costos = {estat_inicial: 0}
    while frontera:
        _, cost_actual, estat = heapq.heappop(frontera)
        if cost_actual != costos[estat]:
            continue
        if es_solucio(estat):
            return estat, cost_actual
        for succesor, cost in succesors(estat):
            nou_cost = cost_actual + cost
            if nou_cost < costos.get(succesor, float("inf")):
                costos[succesor] = nou_cost
                prioritat = nou_cost + epsilon * h(succesor)
                heapq.heappush(frontera, (prioritat, nou_cost, succesor))
    return None
Anytime A*
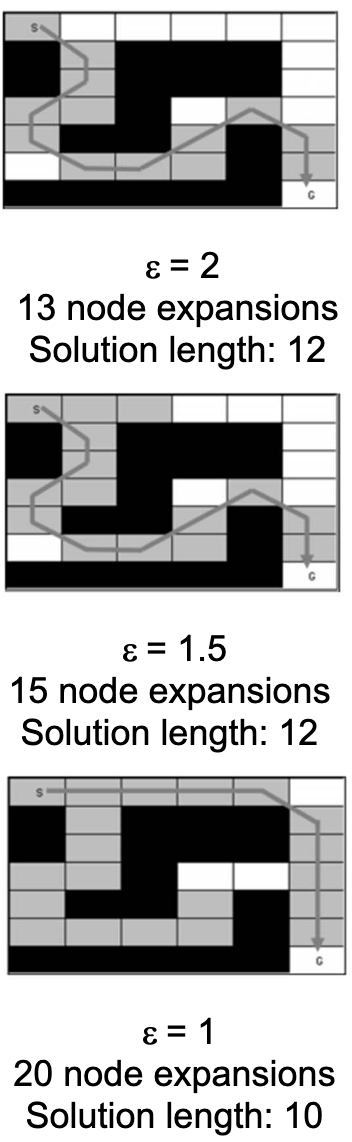
- Podem aprofitar l’algorisme A* ponderat per construir un algorisme Anytime A*
- Busquem una primera solució amb un $\epsilon$ gran, que pot no ser òptima
- Anem reduint $\epsilon$ fins a que $\epsilon = 1$
- Així, obtenim una bona solució en un temps raonable
- Si tenim temps, podem seguir buscant una solució millor, fins arribar a la solució òptima
Implementació
def cerca_anytime_a(estat_inicial):
    millor_cost = float("inf")
    for epsilon in (8, 4, 2, 1):
        solucio = cerca_a_ponderat(estat_inicial, epsilon)
        if solucio is not None and solucio[1] < millor_cost:
            millor_cost = solucio[1]
            yield solucio
Demostració de búsquedes
Pac-Man