


4. Búsqueda local y satisfacción de restricciones
Modelos de inteligencia artificial
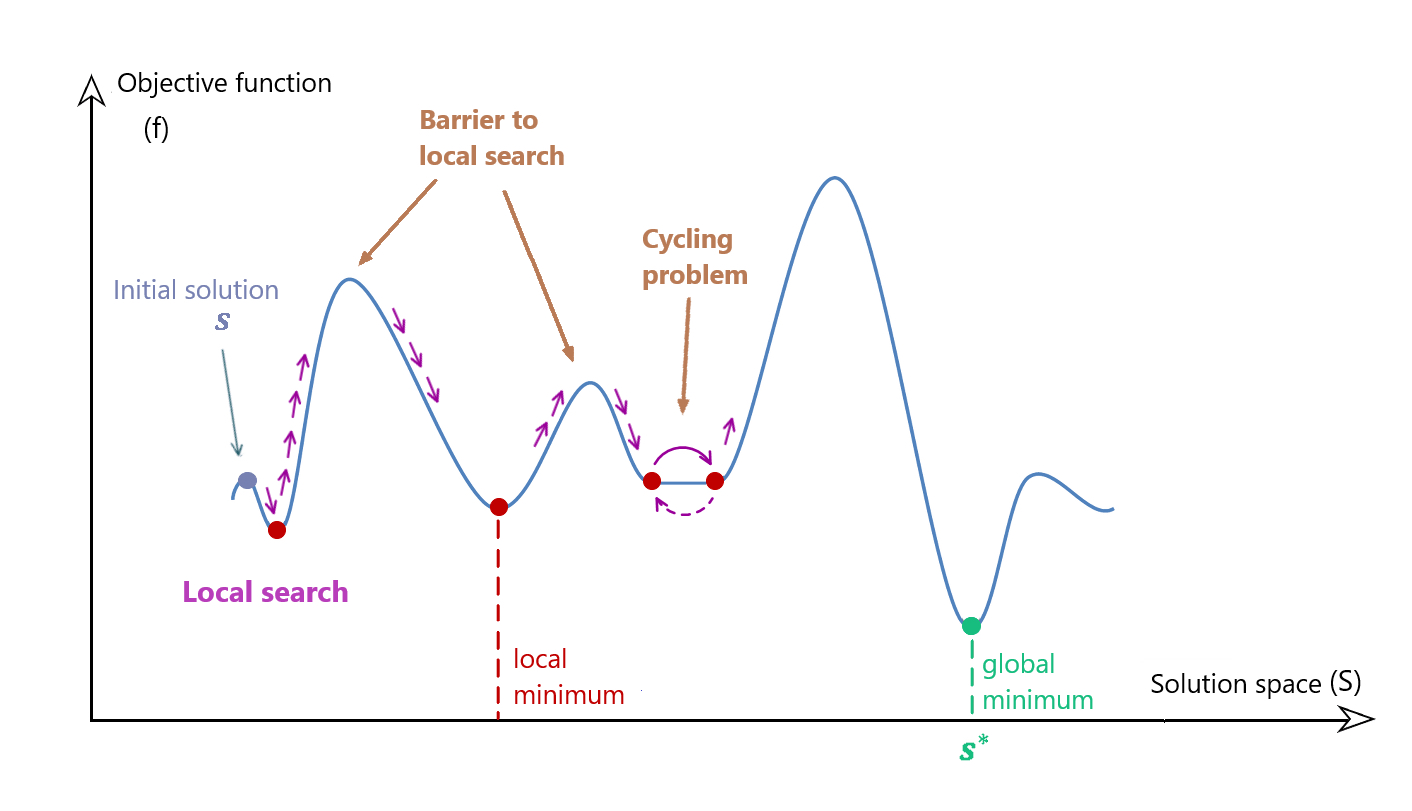
Optimización
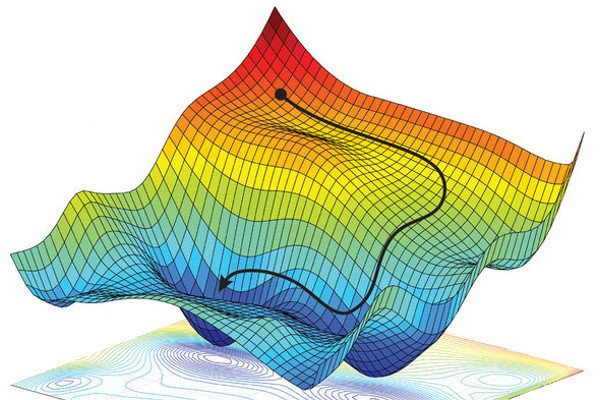
Definición
- Hasta ahora hemos planteado los problemas como la búsqueda de un camino en un espacio de estados.
- A veces esta búsqueda no es posible o no es lo que necesitamos.
- Puede que queramos encontrar un estado que satisfaga ciertas restricciones o que maximice o minimice una función.
- Puede que no sea posible representar el camino en el espacio de estados.
- O puede que no nos interese el camino, sino solo el estado final.
- En estos casos puede ser fácil encontrar una solución, aunque no sea la mejor.
- Esta solución se puede mejorar mediante técnicas de búsqueda local.
Aplicaciones reales
- Los algoritmos de optimización se utilizan en muchos problemas reales.
- Algunos ejemplos:
- Optimización de redes neuronales
- Optimización de circuitos electrónicos
- Optimización de problemas de planificación
- Optimización de problemas de logística
- Optimización de problemas de diseño
- Optimización de problemas de fabricación
Problemas NP-completos
- Los problemas que no pueden resolverse en tiempo polinómico se denominan problemas NP-completos.
- Estos problemas son intratables, porque no se conoce ningún algoritmo que los resuelva en un tiempo razonable.
- Con frecuencia, los problemas de optimización son NP-completos, porque para encontrar la solución óptima hay que explorar todo el espacio de estados.
- Por eso no es posible encontrar la solución óptima en un tiempo razonable.
Búsqueda local
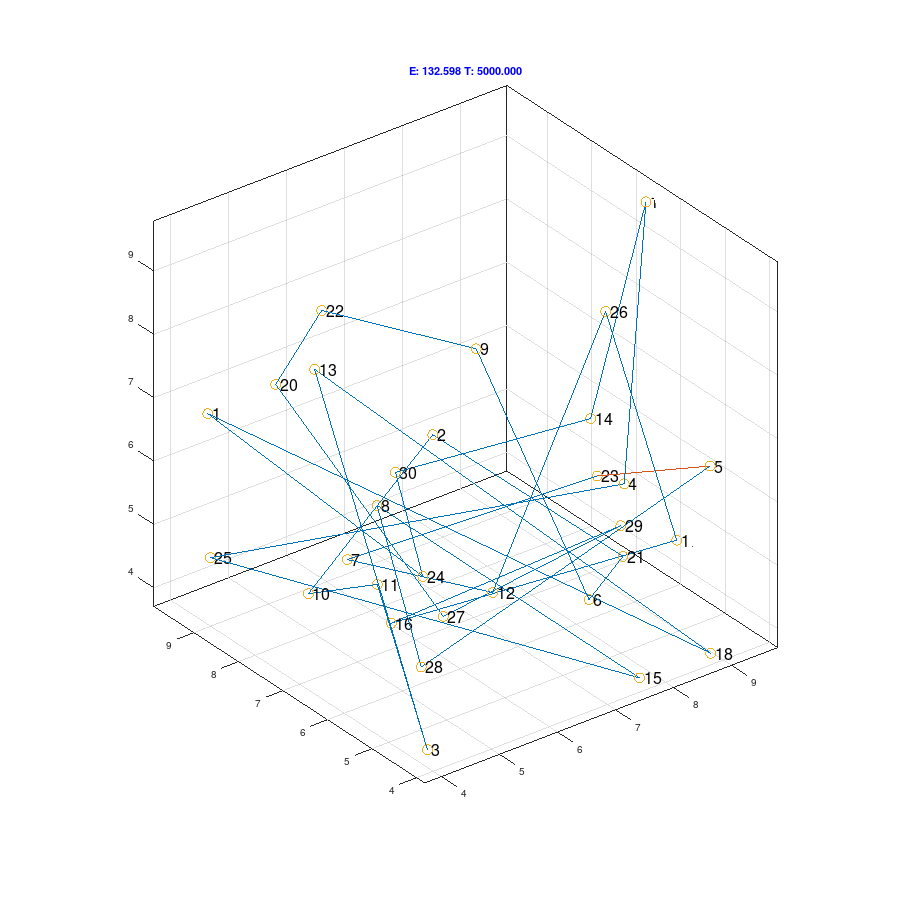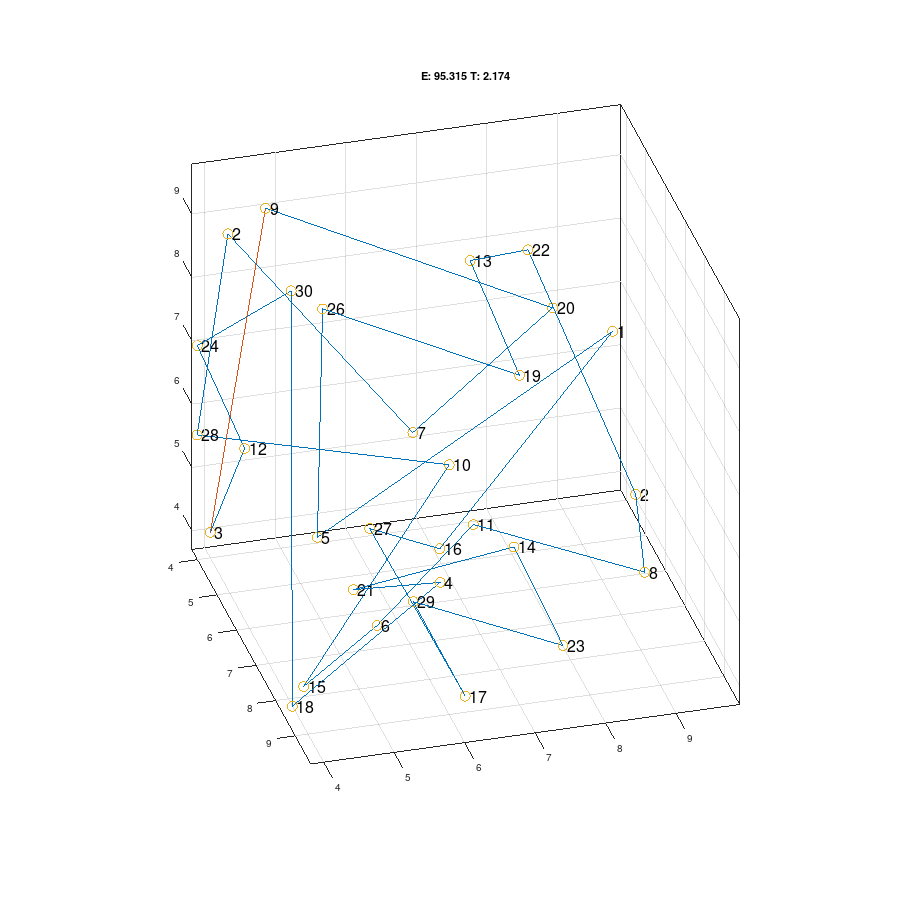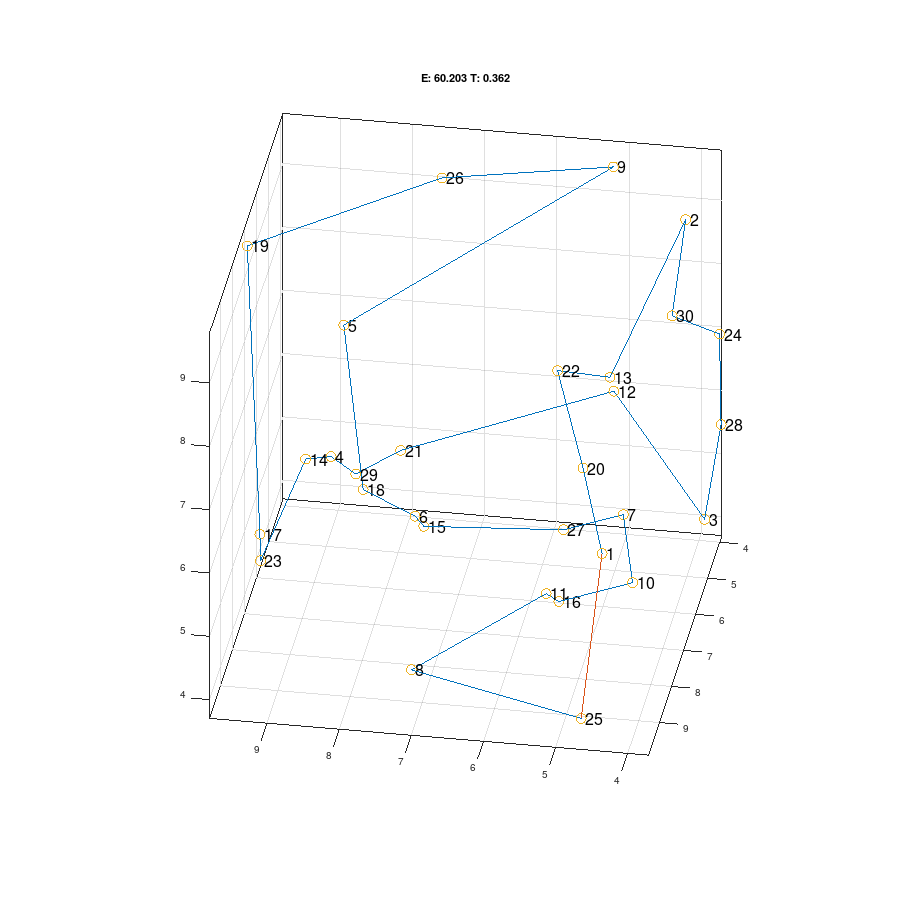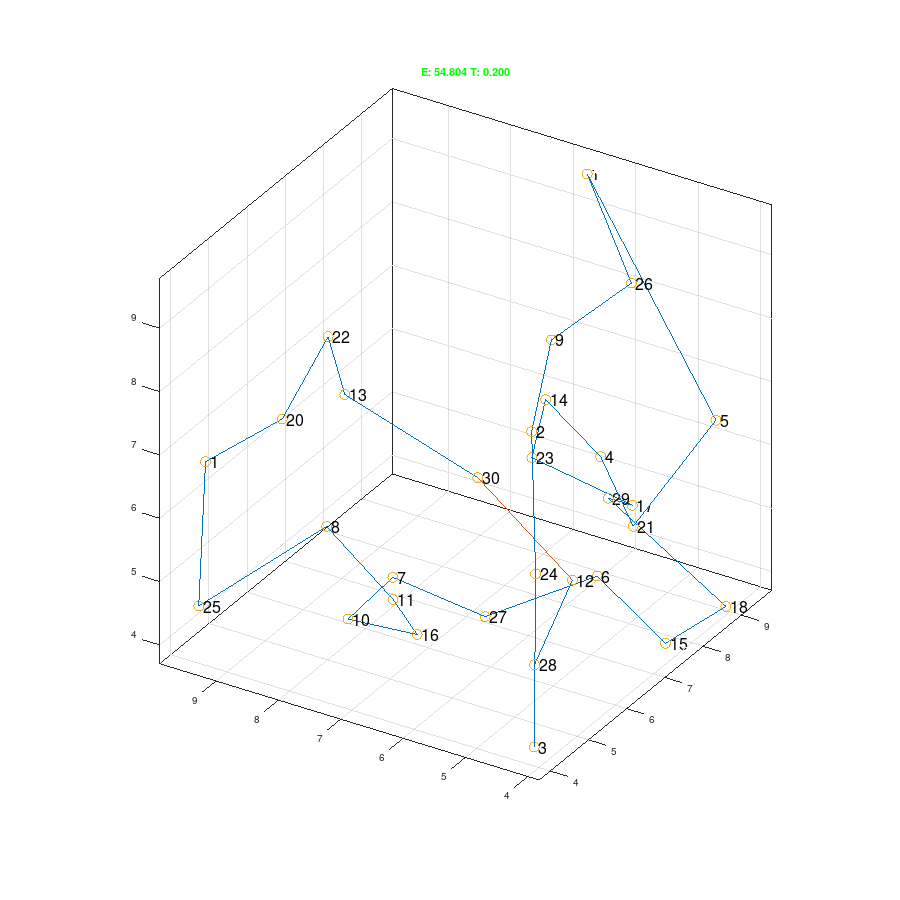
Características (I)
- La búsqueda local no mantiene una estructura de datos que represente todo el espacio de estados.
- En su lugar, genera un estado inicial y obtiene sus estados sucesores.
- Estos sucesores se generan modificando el estado actual.
- Las técnicas de búsqueda local también se denominan metaheurísticas.
Características (II)
- Utilizaremos una función de evaluación que maximiza un valor. Esta función representa la calidad del estado, no su coste. Podemos ponderar las variables según las características del estado que queramos favorecer.
- Ventajas:
- Consume poca memoria y poca CPU.
- Permite encontrar soluciones razonables en espacios de estados muy grandes.
Definición del problema
class ProblemaBusquedaLocal(object):
  def __init__(self, inicial=None, **kwds):
    self.__dict__.update(inicial=inicial, **kwds)

  def estats_successors(self, estat):    raise NotImplementedError

  def es_solucio(self, estat):           raise NotImplementedError

  def funcio_avaluacio(self, state):     return NotImplementedError

  def __repr__(self):
    return '{}({!r})'.format(
      type(self).__name__, self.inicial)
Definición del problema
Ejemplo: problema del viajante (I)
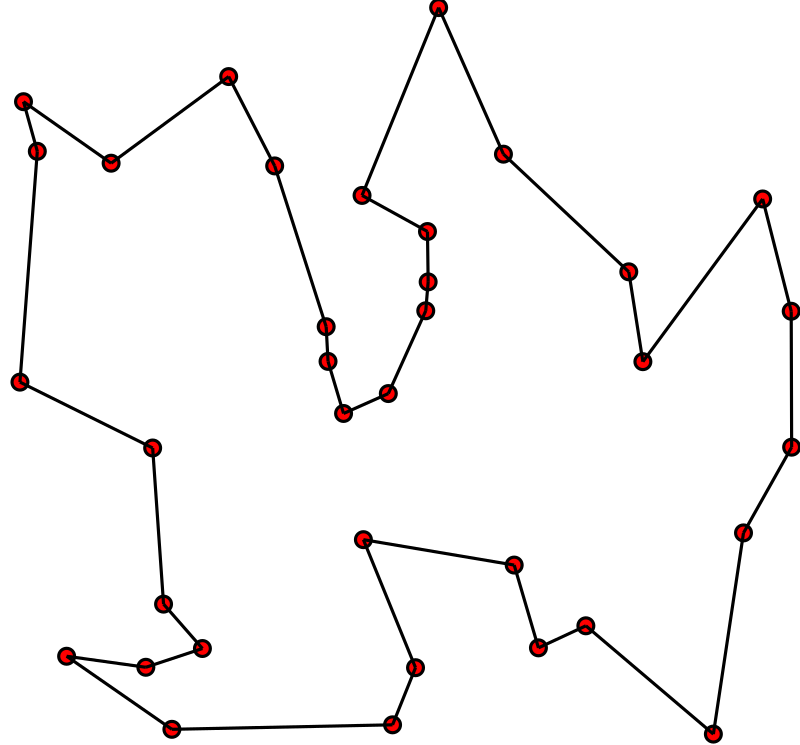
- Tenemos un mapa con ciudades y queremos encontrar el recorrido más corto que pase por todas ellas y vuelva a la ciudad inicial.
- Las variables son las ciudades y sus dominios son las posiciones.
- La restricción es que no puede haber dos ciudades en la misma posición.
- Las soluciones son las permutaciones de las ciudades que satisfacen las restricciones.
Definición del problema
Ejemplo: problema del viajante (II)
- El número de estados que hay que explorar es muy grande.
- Para 10 ciudades, hay \(10! = 3.628.800\) estados.
- Lo plantearemos como un problema de búsqueda local.
- No necesitamos una estructura de datos que represente el espacio de estados.
- Solo necesitamos un estado inicial y una función de evaluación.
- Iremos modificando el estado actual hasta que ya no podamos mejorarlo.
- Utilizaremos una función de evaluación cuyo valor mejora cuanto menor es el coste del recorrido.
- A continuación se muestra una posible implementación.
Ejemplo: problema del viajante: implementación (I)
class TSP(ProblemaBusquedaLocal):
  def estats_successors(self, estat):
    successors = []
    for i in range(len(estat)):
      for j in range(i + 1, len(estat)):
        successor = estat.copy()
        successor[i], successor[j] = successor[j], successor[i]
        successors.append(successor)
    return successors

  def distancia(self, ciutat1, ciutat2):
    # Fórmula de la distancia euclidiana
    return math.sqrt((ciutat1[0] - ciutat2[0]) ** 2 + (ciutat1[1] - ciutat2[1]) ** 2)
Ejemplo: problema del viajante: implementación (II)
  def funcio_avaluacio(self, estat):
    distancia = 0
    for i in range(len(estat)):
      distancia += self.distancia(estat[i], estat[(i + 1) % len(estat)])
    return 1/distancia

  @classmethod
  def genera_estat_inicial(cls, ciutats):
    return random.sample(ciutats, len(ciutats))

ciutats = [
  (random.randint(0, 1000), random.randint(0, 1000)) for _ in range(100)
]
tsp = TSP(inicial=TSP.genera_estat_inicial(ciutats), ciutats=ciutats)
Vuelta atrás
- La técnica de vuelta atrás o backtracking es una técnica de búsqueda local.
- Consiste en explorar el espacio de estados hasta encontrar una solución.
- Si no se encuentra una solución, se retrocede y se modifica el último estado.
- Esta técnica garantiza encontrar la solución óptima, pero puede ser muy lenta.
Implementación
def backtracking(problema):
  cua = [problema.inicial]
  visitats = set()
  millor_estat, millor_fitness = None, float('inf')
  while cua:
    estat = cua.pop(0)
    if problema.es_solucio(estat) and problema.funcio_avaluacio(estat) > millor_fitness:
        millor_estat = estat
        millor_fitness = problema.funcio_avaluacio(estat)
    if str(estat) not in visitats:
      visitats.add(str(estat))
      successors = problema.estats_successors(estat)
      for successor in successors:
        if es_compleixen_restriccions(successor):
            cua.append(successor)

  return millor_estat
Ejecución
ciutats = [
  (random.randint(0, 1000),
    random.randint(0, 1000))
  for _ in range(7)
]
tsp = TSP(
  inicial=TSP.genera_estat_inicial(ciutats),
  ciutats=ciutats
)
solucio = backtracking(tsp)

Millor fitness: 4030.1303415460707
...
Millor fitness: 2718.3988057871697

3min 52s ± 24.7 s per loop
(mean ± std. dev. of 7 runs, 1 loop each)
Algoritmo de escalada
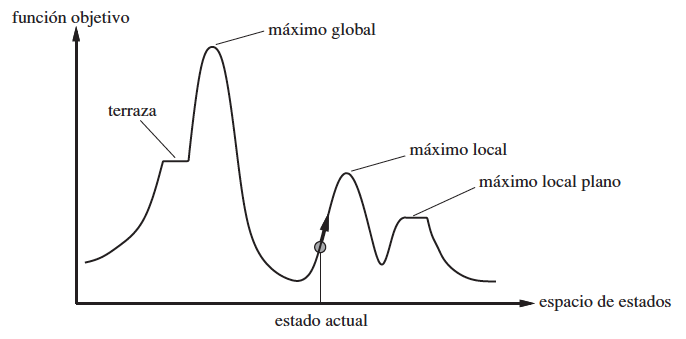
- El algoritmo de escalada o Hill Climbing es el algoritmo de búsqueda local más sencillo.
- Si representamos los estados como puntos en el espacio,
- La altura de cada punto representa el valor de la función que se quiere optimizar.
- el algoritmo consiste en desplazarse hacia puntos más altos.
- Si ya no podemos subir, concluimos que hemos alcanzado el máximo global y encontrado la solución.
Implementación
def hill_climbing(problema, iteracions=10000):
  estat = problema.inicial
  fitness = problema.funcio_avaluacio(estat)

  for _ in range(iteracions):
    successors = problema.estats_successors(estat)
    if not successors:
      break
    successor = min(successors, key=problema.funcio_avaluacio)
    fitness_succ = problema.funcio_avaluacio(successor)
    if fitness_succ > fitness:
      print(f"{fitness_succ} > {fitness}")
      estat = successor
      fitness = fitness_succ
    else:
      break
  return estat
Ejecución
ciutats = [
  (random.randint(0, 1000),
    random.randint(0, 1000))
  for _ in range(100)
]
tsp = TSP(
  inicial=TSP.genera_estat_inicial(ciutats),
  ciutats=ciutats
)
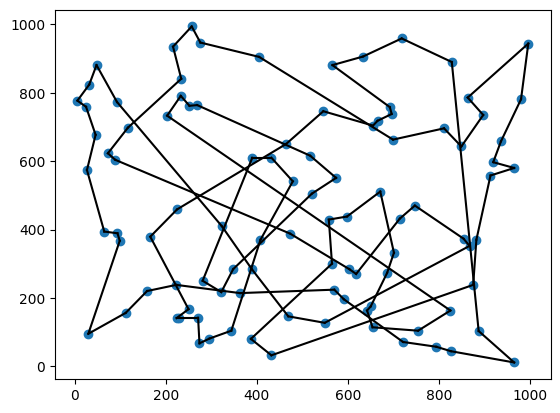
solucio = hill_climbing(tsp)

51442.77444568607 > 54092.0949691196
...

41.1 s ± 6.22 s per loop
(mean ± std. dev. of 7 runs, 1 loop each)

Inline:
2.13 s ± 922 ms per loop
(mean ± std. dev. of 7 runs, 1 loop each)
Consumo de memoria
- Un problema de los algoritmos de búsqueda local es que pueden consumir mucha memoria.
- Hay que mantener una estructura de datos que represente los estados sucesores.
- Podemos mejorar la eficiencia del recocido simulado eliminando esta estructura de datos.
- Para ello, no generaremos nuevos estados sucesores.
- En su lugar, modificaremos el estado actual (
inline) para generar el sucesor y, si no mejora, desharemos los cambios.
Implementación inline
def hill_climbing_inline(problema, iteracions=10000):
    estat = problema.inicial
    fitness = problema.funcio_avaluacio(estat)

    for _ in range(iteracions):
        millorat_iter = False
        for i in range(len(estat)):
            for j in range(len(estat)):
                if i != j:
                    estat[i], estat[j] = estat[j], estat[i]
                    fitness_succ = problema.funcio_avaluacio(estat)
                    if fitness_succ > fitness:
                        print(f"{fitness} > {fitness_succ}")
                        fitness = fitness_succ
                        millorat_iter = True
                    else:
                        estat[i], estat[j] = estat[j], estat[i]
        if not millorat_iter:
            break
    return estat
Problemas
- El algoritmo de escalada no garantiza encontrar el máximo global.
- Puede quedarse atrapado en un máximo local.
- Un pico más alto que sus vecinos, pero no el máximo global.
- Depende mucho del estado inicial.
- Para evitarlo se han desarrollado distintas variantes:
- Escalada del primer mejor
- Escalada con reinicio aleatorio
- Escalada estocástica
Escalada del primer mejor
- El algoritmo de escalada del primer mejor no elige el mejor sucesor.
- En su lugar, elige el primer sucesor que mejora el estado actual.
- Si ningún sucesor mejora el estado actual, el algoritmo se detiene.
- También puede detenerse al alcanzar un número máximo de iteraciones.
- Puede ser útil cuando hay muchos sucesores.
Implementación
def first_choice_hill_climbing(espai_estats, funcio, max_iteracions):
  estat_actual = espai_estats.estat_inicial()
  for _ in range(max_iteracions):
    successor = espai_estats.genera_successor(estat_actual)
    if not successor:
      return estat_actual
    if funcio(successor) >= funcio(estat_actual):
      estat_actual = successor

  return estat_actual
Implementación inline
def first_choice_hill_climbing_inline(problema, iteracions=10000):
    estat = problema.inicial
    fitness = problema.funcio_avaluacio(estat)

    for _ in range(iteracions):
        millorat_iter = False
        for i in range(len(estat)):
            if not millorat_iter:
                for j in range(len(estat)):
                    if i != j:
                        estat[i], estat[j] = estat[j], estat[i]
                        fitness_succ = problema.funcio_avaluacio(estat)
                        if fitness_succ > fitness:
                            print(f"{fitness} > {fitness_succ}")
                            fitness = fitness_succ
                            millorat_iter = True
                            break
                        else:
                            estat[i], estat[j] = estat[j], estat[i]
    return estat
Escalada con reinicio aleatorio
- El algoritmo de escalada con reinicio aleatorio reinicia la búsqueda cada cierto tiempo.
- Esto permite escapar de los máximos locales.
- No garantiza encontrar el máximo global, pero aumenta las posibilidades.
- Este algoritmo se puede combinar con otras técnicas de búsqueda local.
Implementación
def random_restart_hill_climbing(problema, ciutats, iteracions=1000, restarts=10):
  millor_estat = None
  millor_fitness = float('inf')
  for _ in range(restarts):
    inicial = TSP.genera_estat_inicial(ciutats)
    problema.inicial = inicial
    estat = hill_climbing(problema, iteracions=iteracions)
    fitness = problema.funcio_avaluacio(estat)
    if fitness > millor_fitness:
      millor_estat = estat
      millor_fitness = fitness
      print(f"Millor fitness: {millor_fitness}")
  return millor_estat
Ejecución
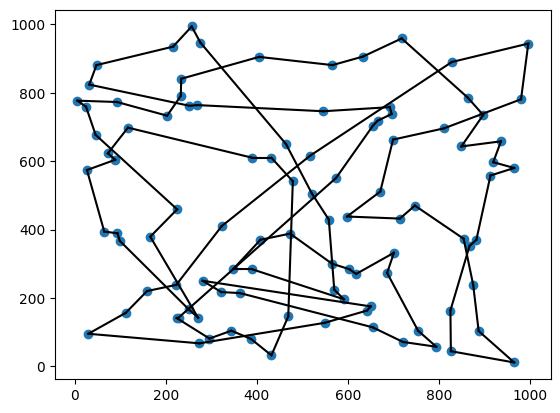
solucio = random_restart_hill_climbing(
  tsp, ciutats, 1000, 10
)
Millor fitness: 12936.962711620448
Millor fitness: 12887.286272582816
Millor fitness: 12798.50074780205
Algoritmo de recocido simulado
- El algoritmo de recocido simulado o simulated annealing se inspira en el proceso de recocido de la metalurgia.
- Se calienta un metal a una temperatura muy alta.
- Después se deja enfriar lentamente.
- Esto permite que las moléculas se reorganicen y minimicen la energía.
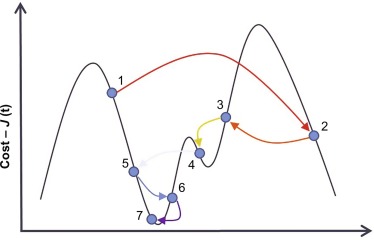
- En determinadas condiciones, el algoritmo puede aceptar estados peores que el actual.
- Incorpora el azar al algoritmo de escalada.
Probabilidad de aceptación
- La probabilidad de aceptar un estado peor depende de la temperatura.
- A medida que avanza el algoritmo, la temperatura disminuye y se vuelve menos probable aceptar un estado peor.
- La probabilidad de aceptar un estado peor se calcula con la fórmula siguiente:
- $P = e^{-\frac{\Delta E}{T}}$, donde $\Delta E$ es la diferencia entre el valor del estado actual y el del estado sucesor.
Propiedades
- El recocido simulado puede encontrar el máximo global.
- No lo garantiza, pero la probabilidad de encontrarlo aumenta con el número de iteraciones.
- Es uno de los algoritmos de búsqueda local más utilizados.
- Aplicaciones reales:
- Optimización de redes neuronales
- Optimización de circuitos electrónicos
- Optimización de problemas de planificación
Implementación
def simulated_annealing(espai_estats, funcio, temperatura=100, refredament=0.9):
    estat_actual = espai_estats.estat_inicial()
    while True:
        successors = espai_estats.estats_successors(estat_actual)
        successors_ordenats = sorted(successors, key=funcio)

        if funcio(successors_ordenats[0]) <= funcio(estat_actual):
            estat_actual = successors_ordenats[0]
        else:
            delta = funcio(successors_ordenats[0]) - funcio(estat_actual)
            probabilitat = math.exp(-delta / temperatura)
            if random.random() < probabilitat:
                estat_actual = successors_ordenats[0]

        temperatura *= refredament
        if temperatura < 0.00001:
            return estat_actual
Ejecución
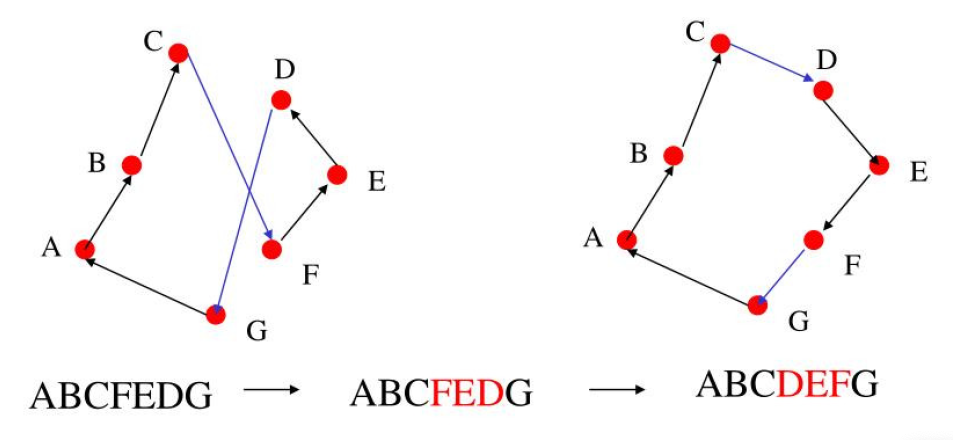
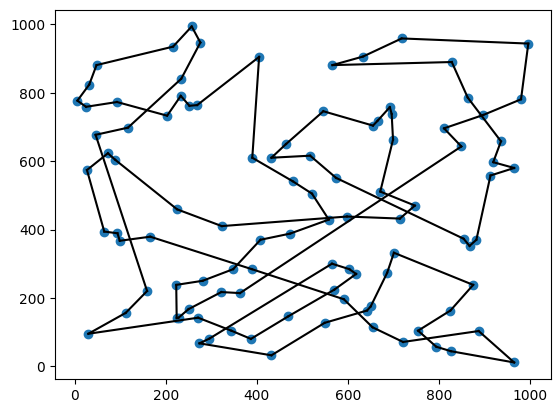
solucio = hill_climbing(tsp)
plot_tsp(tsp, solucio)

Cost:        50976.93306917217
Cost:        51376.91701004807
...
Cost:        11354.397010378212
Cost:        11350.41254307539
Cost final:  11350.41254307539
Implementación inline (I)
def simulated_annealing(problema, temp=100000, refredament=0.9999, iteracions=10000):
    estat = problema.inicial
    cost = problema.funcio_avaluacio(estat)

    while temp > 0.1:
        i = random.randint(1, len(estat) - 1)
        j = random.randint(1,len(estat) - 1)

        while i == j:
            j = random.randint(1, len(estat) - 1)

        estat[i], estat[j] = estat[j], estat[i]
        cost_nou = problema.funcio_avaluacio(estat)
        ...
Implementación inline (II)
        ...
        delta = cost_nou - cost
        if delta < 0 or math.exp(-delta / temp) > random.uniform(0, 1):
            cost = cost_nou
            print("Cost: ", cost)
        else:
            estat[i], estat[j] = estat[j], estat[i]

        temp = temp * refredament

    print("Cost final: ", cost)
    print("Estat final: ", estat)

    return estat
Algoritmos genéticos
Algoritmos genéticos
- Los algoritmos genéticos son una técnica de optimización inspirada en la evolución biológica.
- Se pueden entender como una técnica de búsqueda local en paralelo.
- Cada individuo de la población representa un estado.
- Cada gen del individuo representa una variable del estado.
- Los valores de los genes representan los valores de las variables.
- Los individuos evolucionan generando nuevos individuos.
Procedimiento
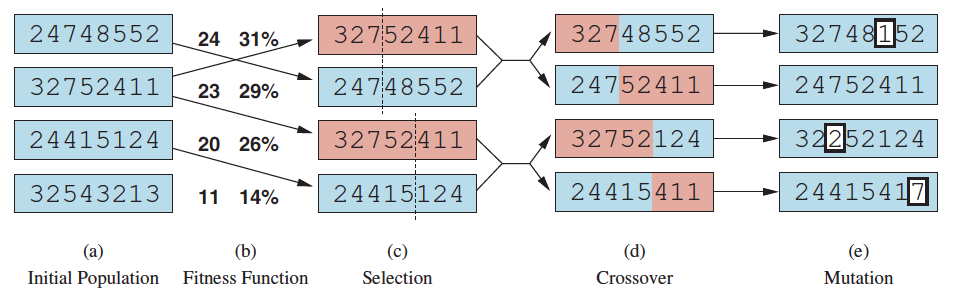
- El algoritmo genera una población inicial de estados.
- Después, genera una nueva población a partir de la población actual.
- Esta nueva población hereda los genes de la población actual.
- Además, muta algunos de sus genes.
- El algoritmo selecciona los mejores individuos de la nueva población y descarta el resto.
- El algoritmo se detiene al alcanzar un número máximo de iteraciones.
Definición del problema
- El primer paso es definir el problema como un espacio de estados.
- Los estados son individuos.
- Los genes son las variables.
- Los valores de los genes son los valores de las variables.
- Para simplificar, representaremos los genes como números enteros.
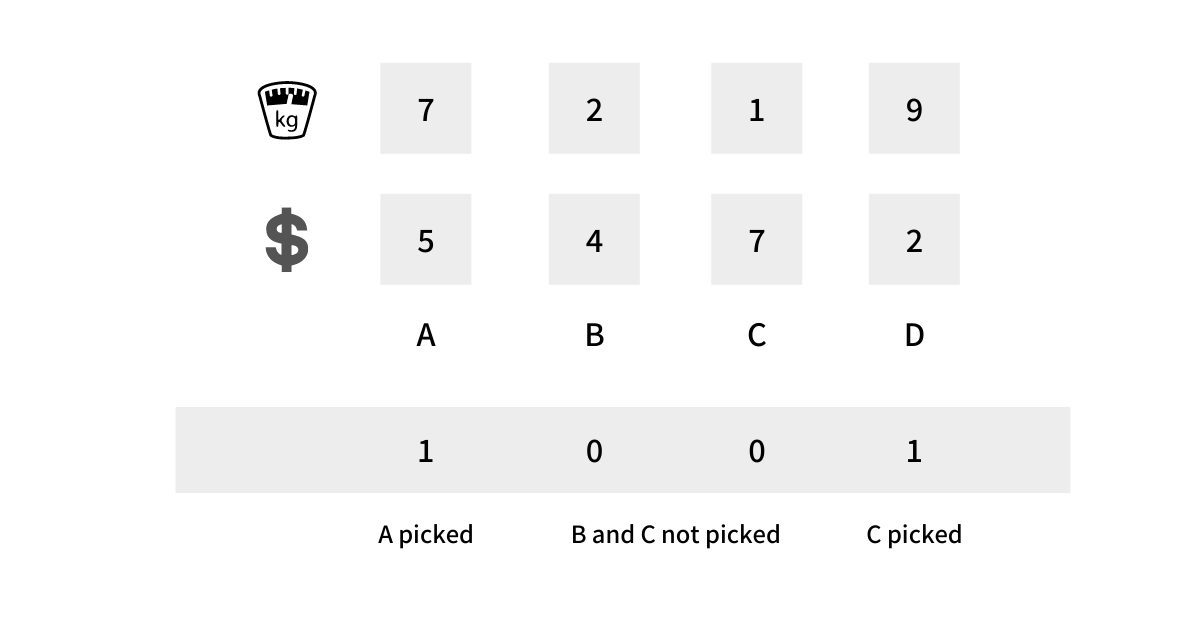
- Problema del viajante: secuencia de números que representan las ciudades en orden.
- Mochila: secuencia de 0 y 1 que indica si cada objeto está o no en la mochila.
Función de evaluación
- Debemos definir una función de evaluación.
- Esta función asigna un valor a cada individuo.
- Este valor representa la calidad del individuo.
- Debemos ponderar los valores de las variables según las características del individuo que queramos favorecer.
Creación de la población inicial
- El tercer paso es crear una población inicial.
- Esta población se genera aleatoriamente dentro de los dominios de las variables.
- La población inicial debe tener suficientes individuos y ser diversa, pero no demasiado grande.
- Opcionalmente, ordenaremos los individuos según su función de evaluación.

Selección
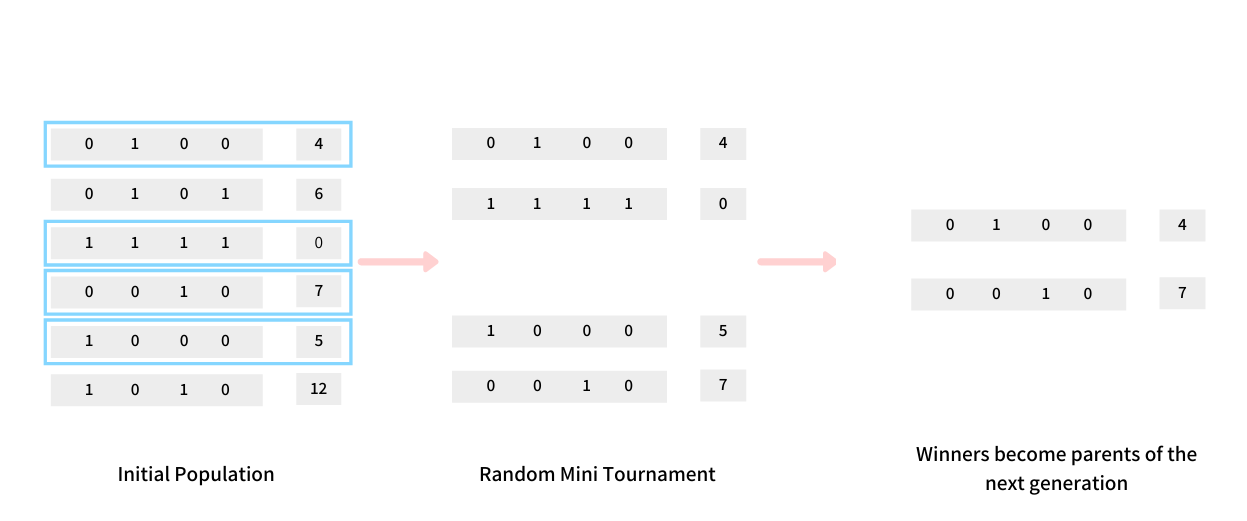
- Para que la población evolucione, hay que seleccionar los mejores individuos; estos transmitirán sus genes a la generación siguiente.
- Hay varias técnicas de selección:
- Por torneo: se eligen $k$ individuos al azar y se selecciona el mejor.
- Por ruleta: se asigna una probabilidad a cada individuo, proporcional a su puntuación de evaluación.
- Por rango: la probabilidad es proporcional a la posición del individuo.
Cruce
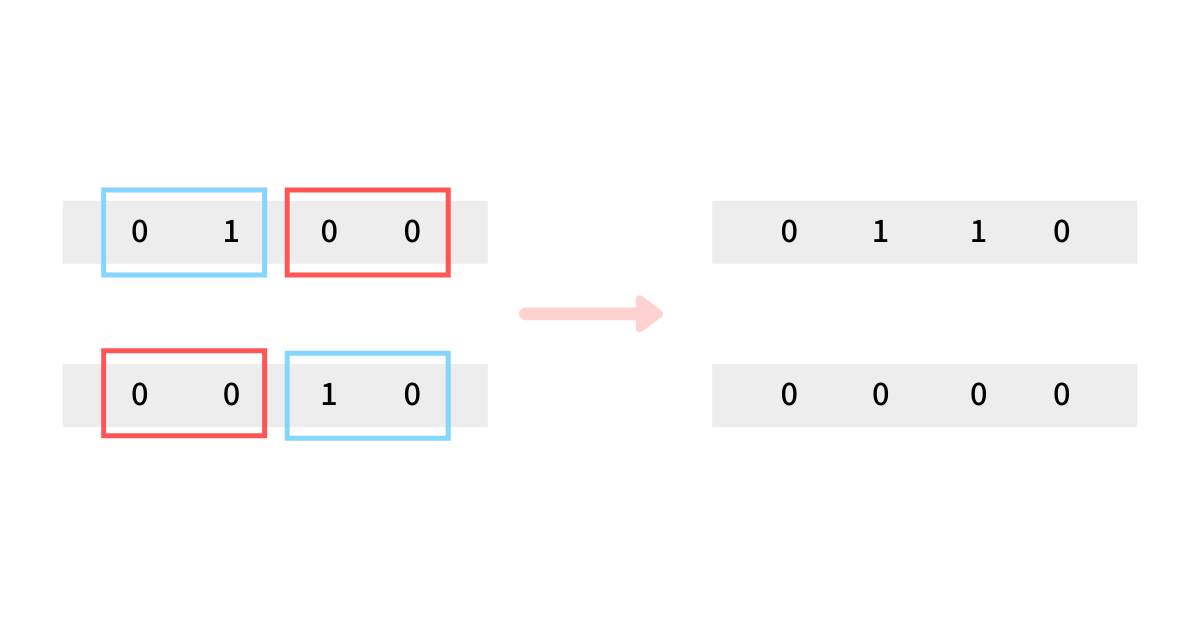
- El cruce es el proceso por el que se genera un nuevo individuo a partir de dos individuos, con cierta probabilidad.
- Los descendientes heredan una combinación de los genes de sus progenitores.
- Hay varias técnicas de cruce:
- Cruce de un punto: se elige un punto al azar y se combinan los genes a partir de él.
- Cruce de dos puntos: se eligen dos puntos al azar y se combinan los genes comprendidos entre ellos.
- Cruce uniforme: para cada gen se decide al azar si se hereda de uno u otro progenitor.
- Otras técnicas: recombinación ordenada, máscara, etc.
Mutación
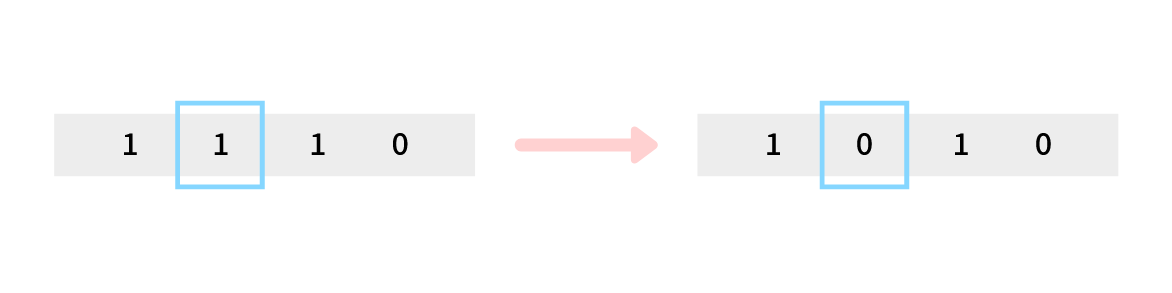
- La mutación es el proceso por el que se modifica un gen de un individuo.
- La mutación puede ser necesaria para evitar que el algoritmo quede atrapado en un máximo local.
- Al igual que la selección, la mutación se aplica con cierta probabilidad (normalmente muy baja).
- Hay varias técnicas de mutación:
- Mutación aleatoria: se elige un gen al azar y se modifica.
- Mutación dirigida: se elige un gen al azar y se modifica en una dirección concreta.
Implementación (I)
def genetic_algorithm(espai_estats, funcio, num_individus=100, num_iteracions=100):
    poblacio = [espai_estats.estat_inicial() for _ in range(num_individus)]
    for _ in range(num_iteracions):
        seleccionats = sorted(poblacio, key=funcio)[:num_individus]
        nova_poblacio = []
        for i in range(num_individus):
            pare = random.choice(seleccionats)
            mare = random.choice(seleccionats)
            fill = creuament(pare, mare)
            if random.random() < 0.1:
                fill = espai_estats.mutacio(fill)
            poblacio.append(fill)

        poblacio = nova_poblacio

    return poblacio[0]
Implementación (II)
def creuament(pare, mare):
    punt = random.randint(0, len(pare))
    fill = pare[:punt] + mare[punt:]
    return fill

def mutacio(individu):
    punt = random.randint(0, len(individu))
    nou_valor = random.randint(0, 100)
    individu[punt] = nou_valor
    return individu
Conclusiones y limitaciones
- Los algoritmos genéticos pueden ser difíciles de representar.
- Funcionan mejor con problemas que pueden representarse mediante variables binarias.
- Suelen ser más lentos que otras técnicas de búsqueda local.
- Para muchos problemas es difícil definir los operadores de cruce y mutación.
- Su capacidad para entrenar redes neuronales los hace muy útiles en este ámbito.
Satisfacción de restricciones
Definiciones (I)
- Algunos problemas se modelan mejor como problemas de satisfacción de restricciones CSP (Constraint Satisfaction Problems).
- Es un tipo específico de problema de búsqueda, pero puede ser difícil de resolver por su tamaño.
- Algunos de estos problemas se pueden resolver con las técnicas de búsqueda local que ya hemos visto.
- Sin embargo, el resultado puede no ser óptimo.
- Por eso se han desarrollado técnicas específicas para estos problemas.
- También veremos cómo mejorar los resultados de las técnicas de búsqueda local.
Definiciones (II)
- En estos problemas, el estado es un conjunto de variables.
- Cada variable tiene un dominio de valores posibles.
- Las restricciones son las relaciones entre las variables.
- Los estados que satisfacen las restricciones son las soluciones.
- Los estados que no satisfacen las restricciones son incompatibles.
- Los estados que no son soluciones ni incompatibles son parciales.
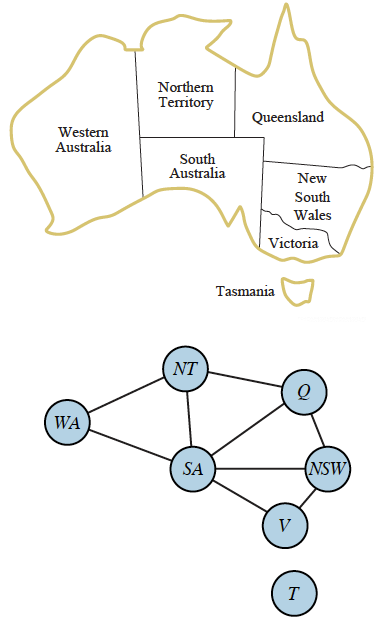
Ejemplo: mapa de colores (I)
- Tenemos un mapa con países.
- Queremos colorear cada país con un color.
- No queremos que dos países adyacentes tengan el mismo color.
- Las variables son los países.
- Los dominios son los colores.
- La restricción es que dos países adyacentes no pueden tener el mismo color.
- Los estados son las combinaciones de colores asignadas a cada país.
- Las soluciones son las combinaciones de colores que satisfacen las restricciones.
Ejemplo: mapa de colores (II)
- Los algoritmos que veremos representan las restricciones mediante grafos.
- Se denominan grafos de restricciones o constraint graphs.
- Los nodos del grafo son las variables.
- Las aristas del grafo representan las restricciones.
- Las soluciones son las asignaciones de los nodos del grafo que no comparten ninguna arista conflictiva.
Fuerza bruta
- Una forma de resolver el problema es probar todas las combinaciones.
- Este método es poco eficiente.
- El número de combinaciones es muy grande.
- Con 10 países y 4 colores hay $4^{10} = 1.048.576$ combinaciones.
- Este problema no es tratable.
- El número de combinaciones crece exponencialmente con el número de variables.
- Este problema es NP-completo.
Búsqueda con vuelta atrás (backtracking)

Descripción
- El algoritmo de búsqueda con vuelta atrás o backtracking es un algoritmo de búsqueda no informada.
- Partiendo de una serie de variables:
- El algoritmo asigna un valor a una variable.
- Después, comprueba si la asignación viola alguna restricción.
- Si no la viola, asigna un valor a la siguiente variable.
- Si la viola, deshace la asignación y cambia el valor de la variable anterior.
- El algoritmo se detiene cuando ha asignado un valor a todas las variables.
Implementación
def backtrack():
  return _backtrack([], 0)

def _backtrack(estat, posicio):
  if posicio==len_solucio and es_solucio(estat):
    return estat

  for i in range(len_solucio):
    estat.append(i)
    if es_valid(estat) == 0:
      solu = _backtrack(estat, posicio + 1)
      if solu is not None:
        return solu
    estat.pop()

  return None
Problemas
- La búsqueda con vuelta atrás garantiza que encontrará una solución si existe.
- Su coste puede ser muy alto.
- El número de estados que hay que explorar puede ser muy grande.
- Será menor que el número total de estados, aunque quizá no mucho menor.
- Veremos algunas optimizaciones que podemos aplicar.
Ordenación de variables
- El orden en que se seleccionan las variables afecta al número de estados que hay que explorar.
- Algunas estrategias de ordenación:
- Variable más restringida (MRV): la variable con menos valores posibles.
- Puede detectar incompatibilidades antes.
- Variable menos restringida (LRV): la variable con más valores posibles.
- Puede aportar más flexibilidad al principio.
- Grado (degree): la variable con más restricciones.
- Puede resolver incompatibilidades críticas antes.
- Variable más restringida (MRV): la variable con menos valores posibles.
Ordenación de valores
- El orden en que se seleccionan los valores también determina el número de estados que hay que explorar.
- Algunas estrategias de ordenación:
- Menos restricciones (LCV): el valor que deja más opciones a las variables restantes.
- Intenta minimizar los conflictos futuros.
- Más restricciones (MCV): el valor que deja menos opciones a las variables restantes.
- Puede ayudar a encontrar soluciones viables antes.
- Aleatorio: el valor se elige al azar.
- Puede aportar más flexibilidad al principio.
- Menos restricciones (LCV): el valor que deja más opciones a las variables restantes.
Implementación de las optimizaciones (I)
def backtrack():
  estat = [-1]*len_solucio
  variables = list(range(len_solucio))

  return _backtrack(estat, variables)
Implementación de las optimizaciones (II)
def _backtrack(estat, variables):
  if es_solucio(estat):
    return estat
  var = selecciona_variable(variables)
  for i in ordena_valors(var):
      estat[var] = i
      if es_valid(estat) == 0:
        variables.remove(var)
      solu = _backtrack(estat, variables)
      if solu is not None:
          return solu
      variables.append(var)
      estat[var] = -1
Algoritmo de mínimos conflictos
Descripción
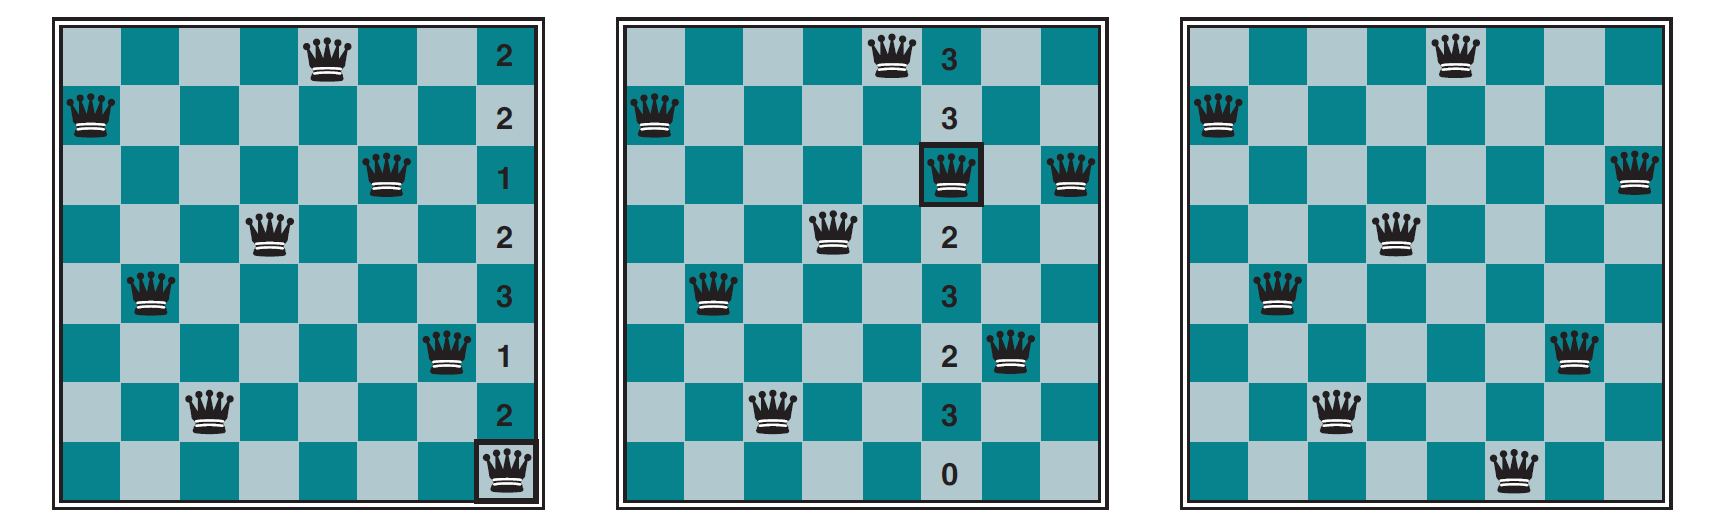
- El algoritmo de mínimos conflictos o minimum conflicts es un algoritmo de búsqueda local específico para CSP.
- Elige una variable al azar y le asigna el valor que minimiza el número de restricciones incumplidas.
- Repite el proceso hasta que se satisfacen todas las restricciones
- o se alcanza un número máximo de iteraciones.
- Es muy eficiente si la asignación inicial es buena.
- Puede ser recomendable usar un algoritmo voraz para encontrar una buena asignación inicial.
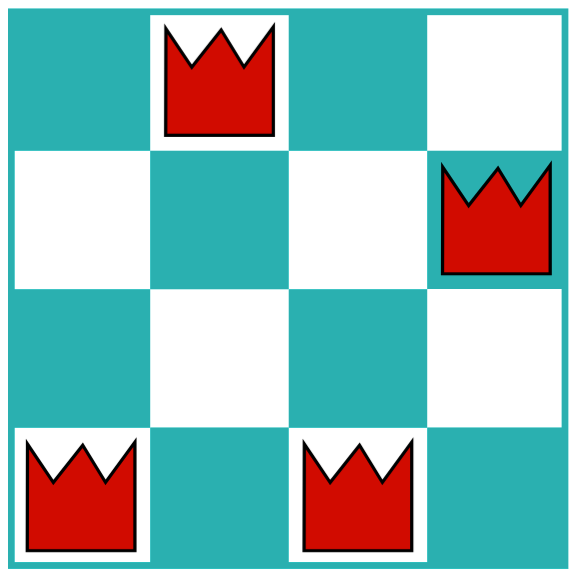
Ejemplo: problema de las N reinas (I)
- Tenemos un tablero de ajedrez de N × N.
- Queremos colocar N reinas en el tablero.
- Queremos que ninguna reina pueda capturar a otra.
- Las variables son las filas.
- Los dominios son las columnas.
- La restricción es que no haya dos reinas en posiciones desde las que puedan atacarse.
Ejemplo: problema de las N reinas (II)
- Para el problema de las $N$ reinas con $N = 8$, hay hasta $8^8 = 16.777.216$ estados.
- El algoritmo de mínimos conflictos no genera estados sucesores: modifica el estado actual.
- No necesitamos una estructura de datos que represente el espacio de estados.
- Por eso, mínimos conflictos puede ser más eficiente que la búsqueda con vuelta atrás.
- El algoritmo de mínimos conflictos no garantiza encontrar una solución, aunque la encuentra en la mayoría de los casos.
Ejemplo: problema de las N reinas (III): implementación
def minims_conflictes(espai_estats, funcio, max_iteracions):
    inicial = espai_estats.estat_inicial()

    actual = inicial
    for _ in range(max_iteracions):
        if espai_estats.es_solucio(actual):
            return actual

        i = random.randint(0, len(actual.tauler) - 1)
        act_conflicts = funcio(actual)

        for j in range(len(actual.tauler)):
            if j != i:
                actual[i], actual[j] = actual[j], actual[i]
                new_conflicts = funcio(actual)
                if new_conflicts <= act_conflicts:
                    act_conflicts = new_conflicts
                else:
                    actual[i], actual[j] = actual[j], actual[i]
    return actual