


9. Robótica
Modelos de inteligencia artificial
Introducción
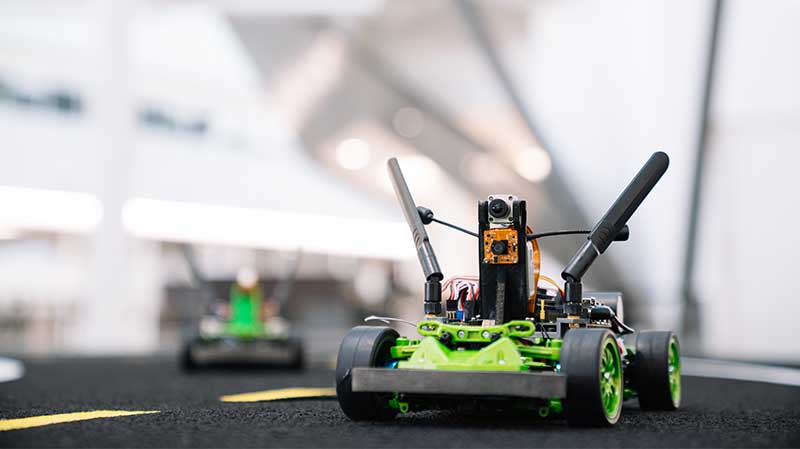
- La robótica es una rama de la tecnología dedicada al diseño y la construcción de robots.
- Los robots permiten a nuestros modelos de inteligencia artificial interactuar con el mundo real.
- La robótica es una disciplina multidisciplinar que combina conocimientos de ingeniería, informática, matemáticas, física, biología, etc.
Robots
- Un robot es un dispositivo programable que realiza tareas manipulando su entorno.
- Para ello, los robots utilizan actuadores para interactuar con el mundo real.
- Los cambios pueden ser físicos (mover objetos) o digitales (enviar información).
Sensores
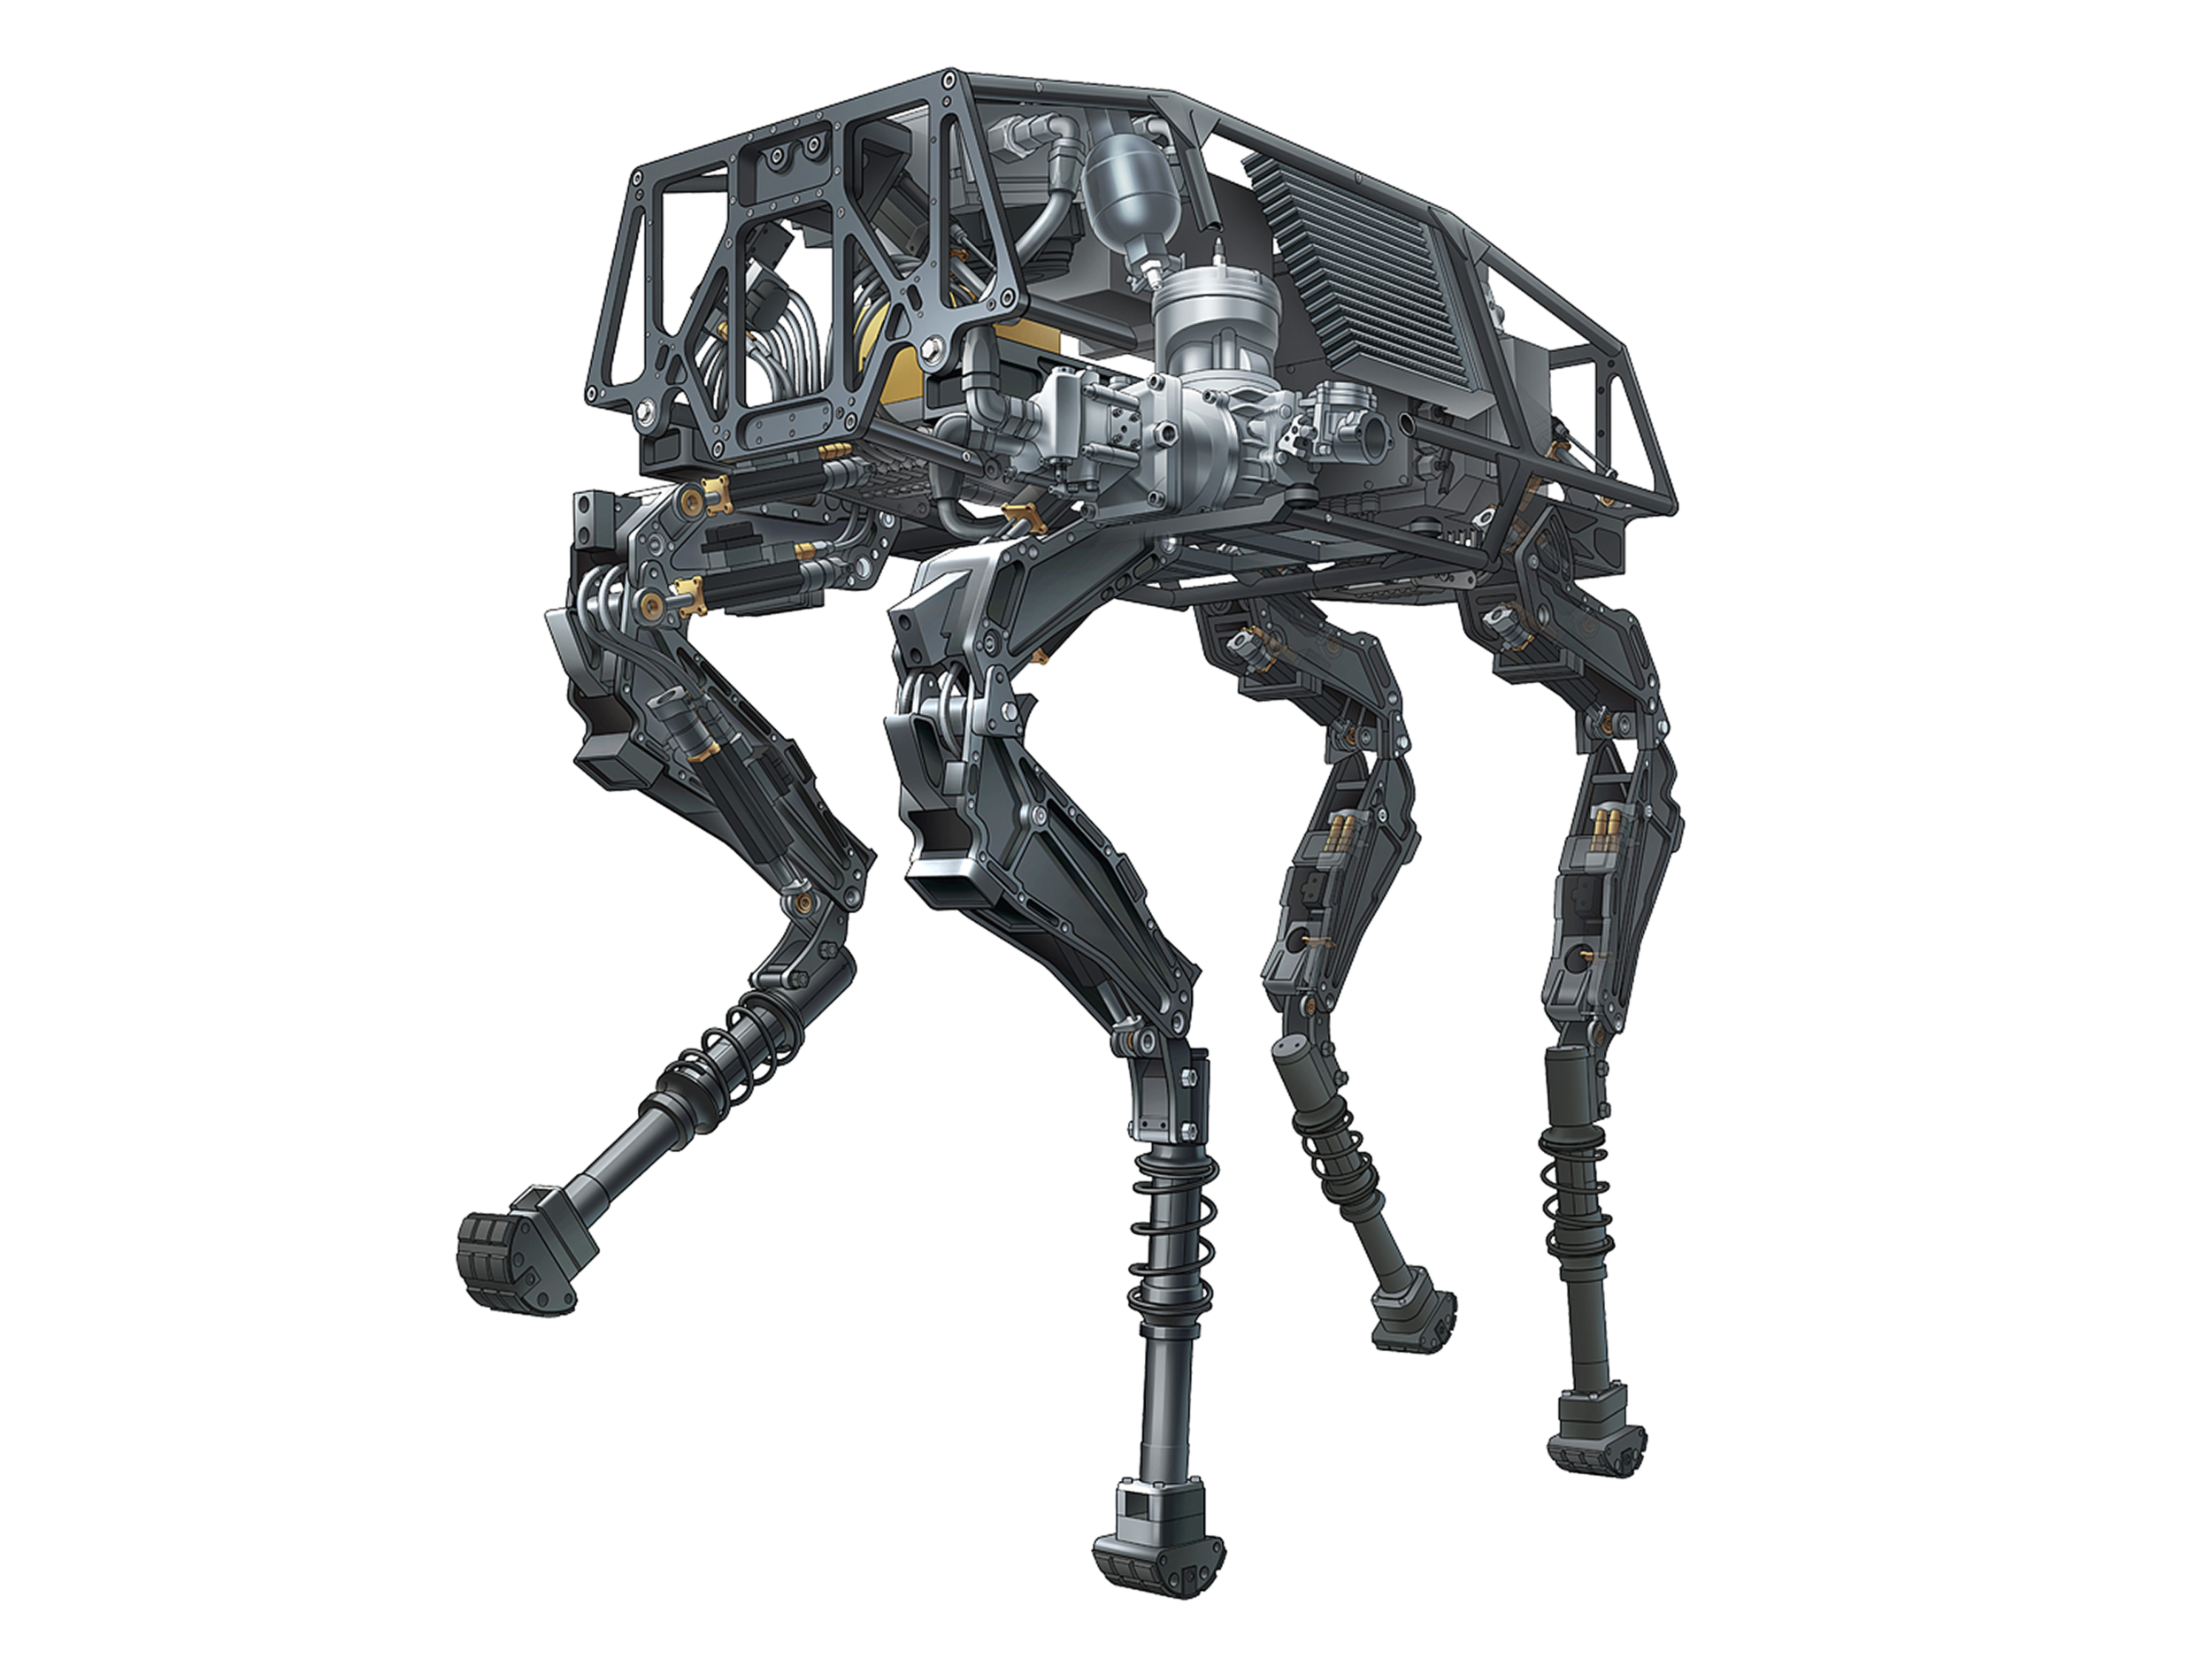
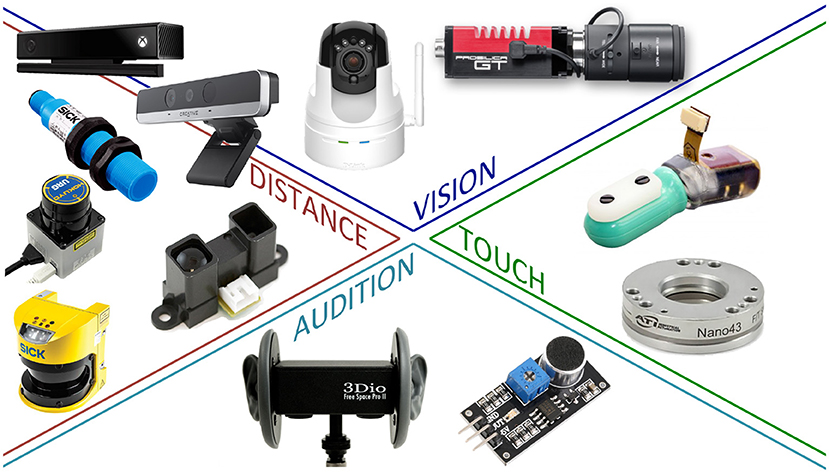
- Los sensores son dispositivos que permiten a los robots percibir su entorno.
- Hay muchos tipos de sensores. Los grupos más importantes son:
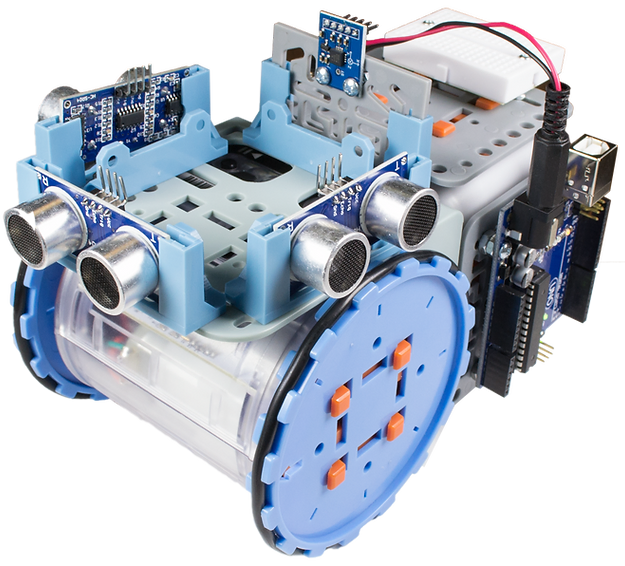
- Medir el estado del entorno: cámaras, radares, ultrasonidos, etc.
- Medir el estado del robot: acelerómetros, giroscopios, encoders, etc.
Operaciones
- Para maximizar su eficiencia, los robots deben ser capaces de tomar decisiones.
- Las decisiones pueden ser simples (moverse hacia un objetivo) o complejas (conducir un coche), siempre con el objetivo de realizar una tarea.
- Podemos reducirlo a un problema de optimización: aplicar las fuerzas adecuadas para maximizar el objetivo.
- Problema: ¿cómo hacerlo de manera eficiente?
Entorno
- En los problemas de optimización que hemos visto hasta ahora, el entorno era virtual, observable y determinista.
- En el mundo real, el entorno es no observable, no determinista y no estático.
- Esto hace que los problemas de robótica sean mucho más complicados que los problemas de optimización tradicionales.
- También se dificulta el aprendizaje: no se puede retroceder en el tiempo para probar distintas acciones ni acelerarlo.
Inteligencia artificial
- Todo lo que hemos visto hasta ahora nos lleva a que la robótica integra muchos conceptos estudiados durante el curso.
- Algunos de los conceptos estudiados encuentran en la robótica una aplicación práctica. Por ejemplo, los robots autónomos utilizan redes neuronales para procesar la información de los sensores y tomar decisiones.
- Otros conceptos se verán ampliados: por ejemplo, los algoritmos de optimización deben adaptarse para funcionar en entornos no deterministas.
Hardware de robótica
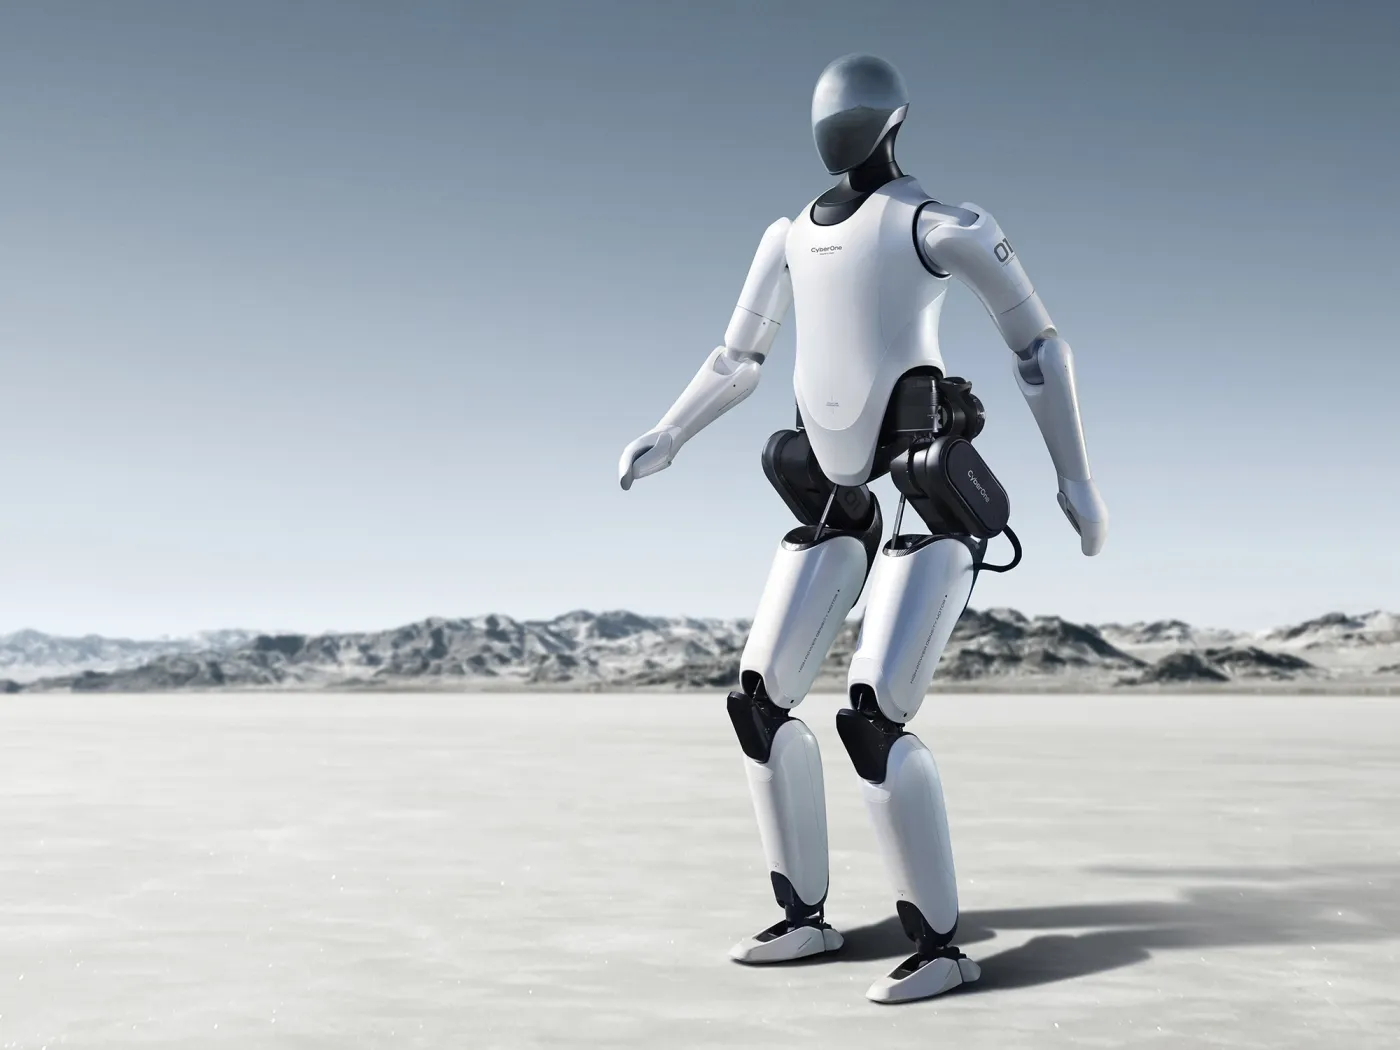
- Hasta ahora hemos supuesto que la forma de interactuar con el mundo real era a través de la pantalla.
- Con la robótica, esta interacción se realiza mediante sensores y actuadores.
- No solo podemos programar el comportamiento del robot: también debemos diseñar el hardware que nos permitirá interactuar con el mundo real.
- La selección de sensores y actuadores determinará cómo funcionará en las tareas que deberá realizar.
Tipos de robots según su hardware
- Robots antropomórficos: imitan la forma humana. También se conocen como robots humanoides. Son los más populares, pero también muy complejos y costosos.
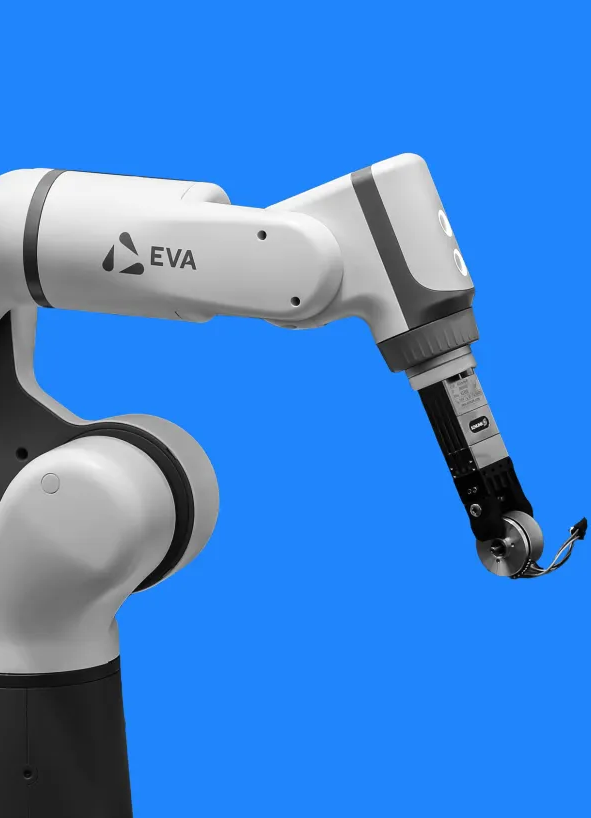
- Brazos robóticos: pueden mover objetos. También se conocen como robots manipuladores. Son los más comunes, especialmente en la industria.
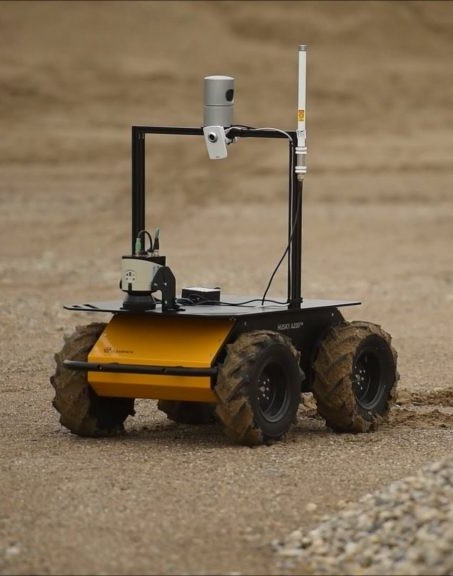
- Robots móviles: pueden desplazarse por su entorno. Pueden ser terrestres, acuáticos o aéreos. Son los más comunes en robótica autónoma.
Sensores y actuadores
Tipos de sensores
- Activos: emiten una señal y miden la respuesta. Suelen utilizarse para medir distancias.
- Necesitan una fuente de energía. Son más precisos, pero también más caros y complejos.
- radares, ultrasonidos.
- Pasivos: miden la radiación que reciben. Suelen utilizarse para medir la luz o el sonido.
- No necesitan una fuente de energía. Son económicos y fáciles de utilizar.
- cámaras, micrófonos.
Sensores de distancia
Permiten a los robots medir la distancia a los objetos.
- Ultrasonidos: emiten ondas sonoras y miden el tiempo que tarda en recibirse el eco. Son versátiles y económicos.
- Radares: emiten ondas electromagnéticas y miden el tiempo que tarda en recibirse el reflejo. Se utilizan mucho en robots aéreos.
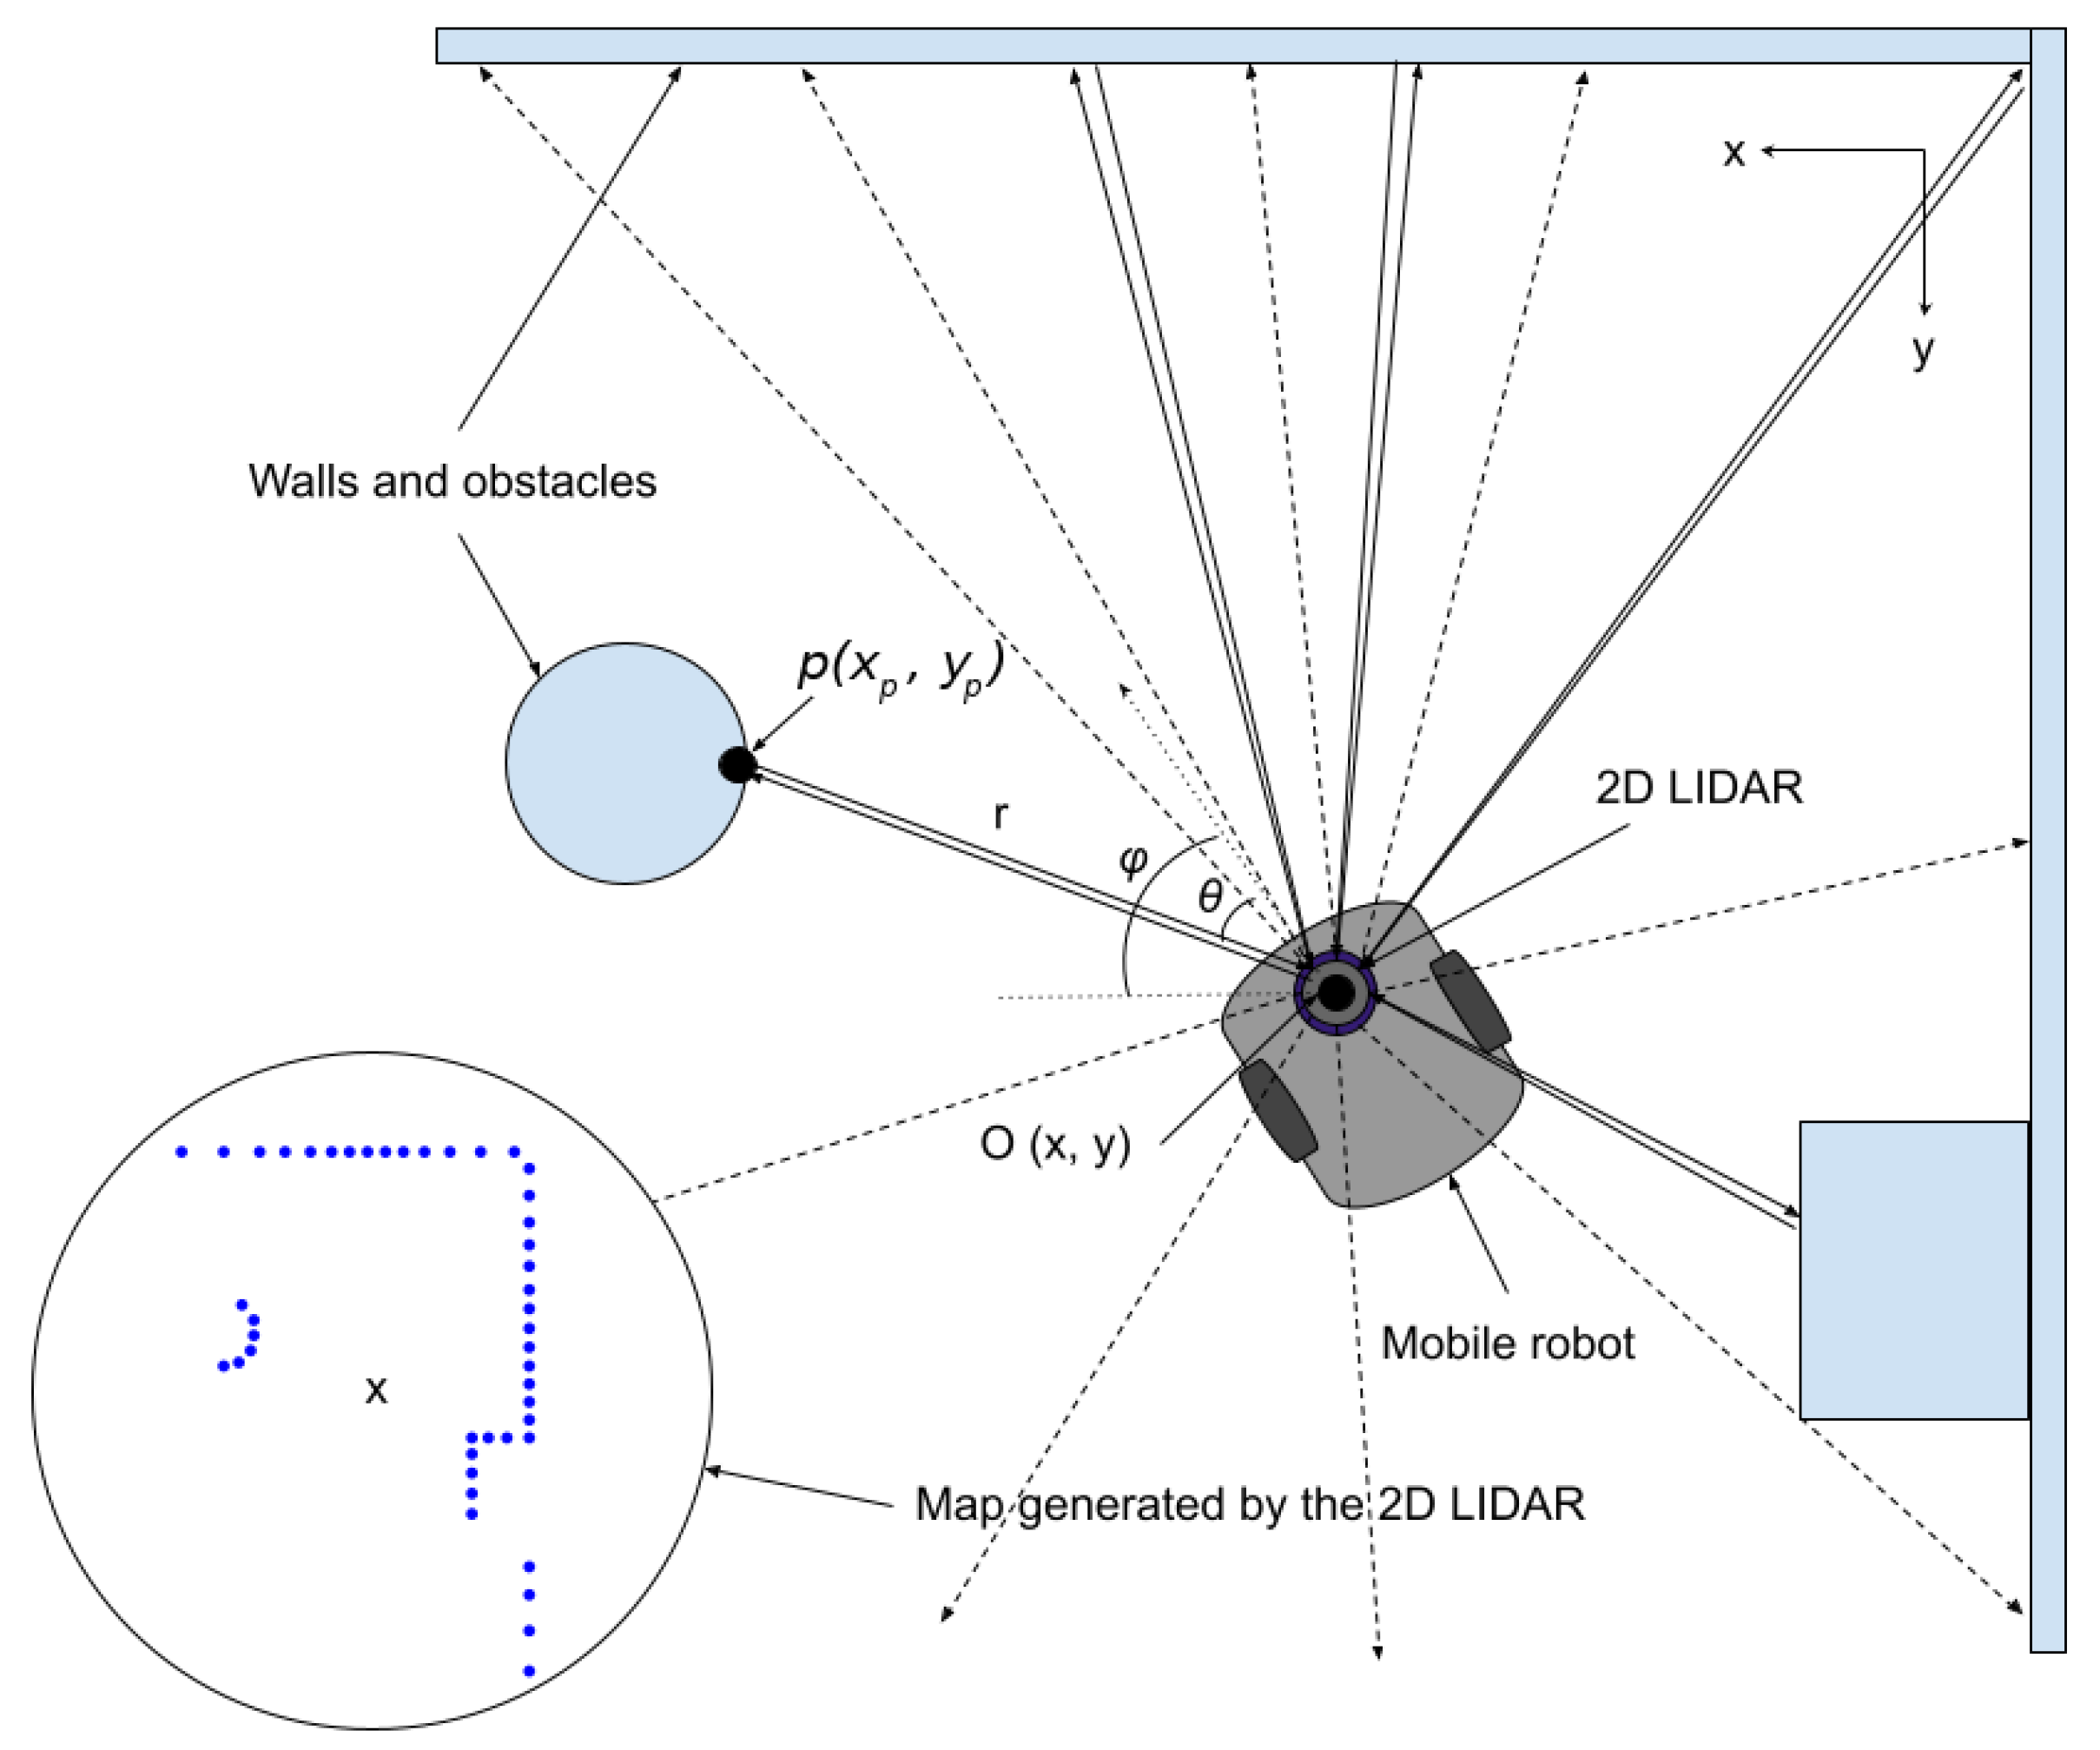
- LIDAR: utiliza láser para medir con gran precisión la distancia a los objetos. Se emplea mucho en vehículos autónomos terrestres.
LIDAR
Sensores de localización
Permiten a los robots conocer su posición en el entorno.
- GPS: permite a los robots conocer su posición en un mapa. Sus equivalentes ruso y chino son GLONASS y BeiDou. Solo funciona al aire libre.
- Balizas: emiten una señal que permite a los robots conocer su posición en un espacio conocido. Se utilizan mucho en robótica de interiores.
- Wi-Fi: la intensidad de la señal permite sustituir a las balizas en entornos con cobertura.
Propiocepción
Es la capacidad de los robots para conocer su posición y orientación en el espacio.
- Sensores inerciales: acelerómetros y giroscopios que permiten a los robots conocer su orientación.
- Encoders: permiten a los robots conocer su posición en un eje.
- Odometría: permite a los robots conocer su posición en un plano. Utiliza encoders y giroscopios.
- SLAM: permite a los robots conocer su posición en un entorno desconocido. Utiliza cámaras y LIDAR.
Otros
- Sensores de temperatura, humedad, presión, etc.: permiten medir variables ambientales.
- Sensores de fuerza: permiten medir la fuerza que ejercen.
- Sensores de color: permiten medir el color de los objetos.
- Sensores de luz: permiten medir la luz ambiental.
- Sensores de sonido: permiten medir el sonido ambiental.
Actuadores
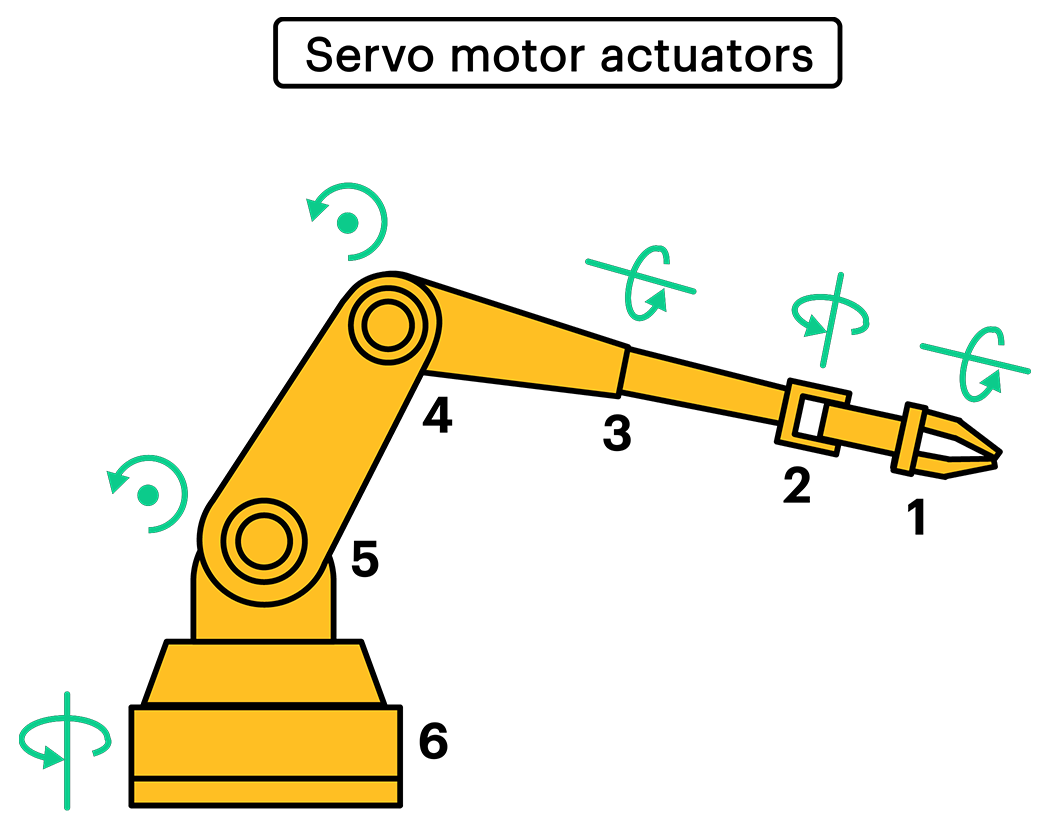
- Los actuadores son los componentes que permiten al robot moverse e interactuar con su entorno. Los más comunes son:
- Servomotores: permiten moverse en un eje. Se utilizan mucho en robots manipuladores.
- Motores de corriente continua (DC): permiten moverse en un eje. Se utilizan mucho en robots móviles.
- Motores paso a paso: permiten moverse en un eje con gran precisión.
- Actuadores hidráulicos: permiten mover cargas con mucha fuerza. Se utilizan mucho en robots industriales.
Programación de robots
Programación de robots
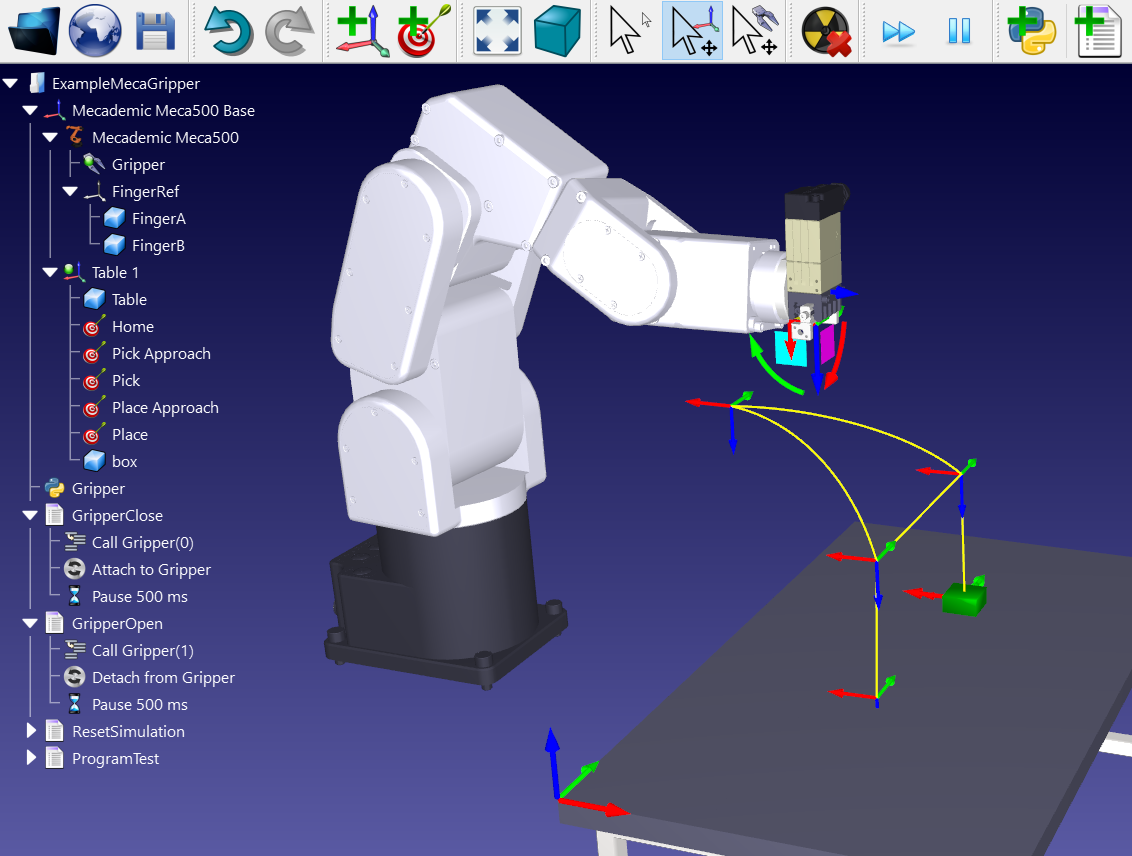
- La programación de robots es mucho más compleja que la programación de software tradicional.
- Como no conocemos por completo el estado del entorno, debemos plantear las tareas del robot como un problema de optimización y buscar la mejor secuencia de acciones para alcanzar un objetivo.
- Veremos cómo aplicar a la robótica los conceptos de programación e inteligencia artificial estudiados hasta ahora.
Percepción
- La percepción es la capacidad del robot para percibir su entorno.
- Consiste en convertir los datos de los sensores en una representación interna.
- Es un problema complejo, porque los sensores pueden ser muy ruidosos e inexactos.
- Necesitamos filtrar y procesar los datos de los sensores para obtener una representación fiable del entorno.
- Tendremos que construir un modelo del entorno completo, fácil de actualizar y eficiente.
Localización
- Localización: determinar la posición de los objetos (incluido el robot) en el entorno.
- Incluso en entornos conocidos, localizarse es complejo porque los sensores pueden ser muy inexactos.
- A partir de una posición inicial y de las acciones realizadas, la posición final del robot se representa mediante una distribución de probabilidad.
- Monte Carlo Localization (MCL) vs Extended Kalman Filter (KF): MCL es más preciso, pero más lento. EKF es más rápido, pero menos preciso.
- Ambos se basan en la teoría de la probabilidad.
Mapeo
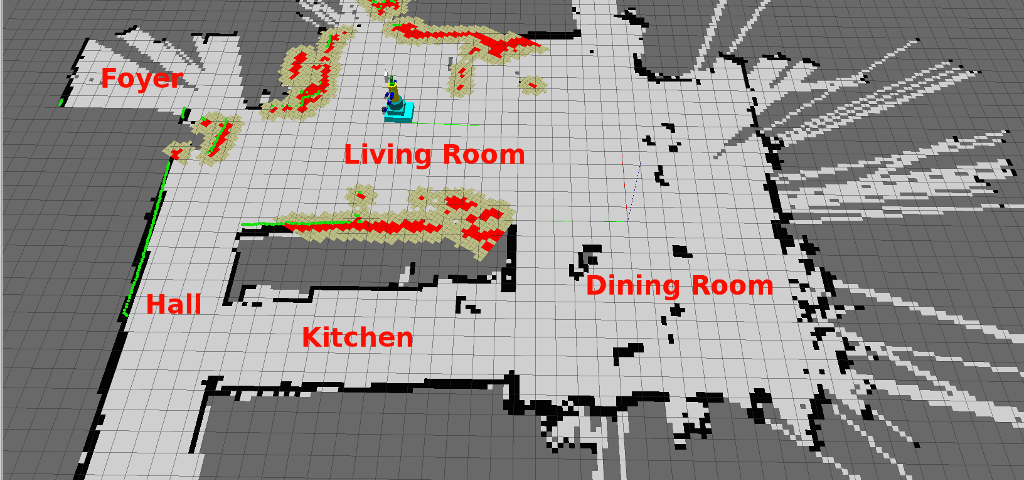
- Mapeo: construir un mapa del entorno a partir de los datos de los sensores.
- Es un problema complejo: es difícil localizarse sin un mapa, pero también construir un mapa sin saber dónde se está.
- Simultaneous Localization and Mapping (SLAM): resolver simultáneamente los problemas de localización y mapeo.
- SLAM visual: utiliza cámaras para localizarse y construir un mapa.
- SLAM con LIDAR: utiliza LIDAR para localizarse y construir un mapa.
Otros tipos de percepción
- En robótica también son importantes otros tipos de percepción, como la temperatura, la luz o el olor.
- Percibir variables ambientales es importante en muchas tareas robóticas.
- Por ejemplo, un robot que limpia una habitación necesita detectar la suciedad.
- Este tipo de percepción puede realizarse con sensores especializados.
- Podemos aplicar un enfoque similar al de la percepción visual o un enfoque reactivo.
Comportamiento reactivo
- Los robots reactivos toman decisiones basadas en los datos de los sensores en tiempo real.
- Es una estrategia sencilla, pero eficaz para muchas tareas robóticas.
- Los robots reactivos son rápidos y eficientes, pero no siempre pueden resolver tareas complejas.
- Podemos combinar los robots reactivos con otras estrategias para resolver tareas más complejas.
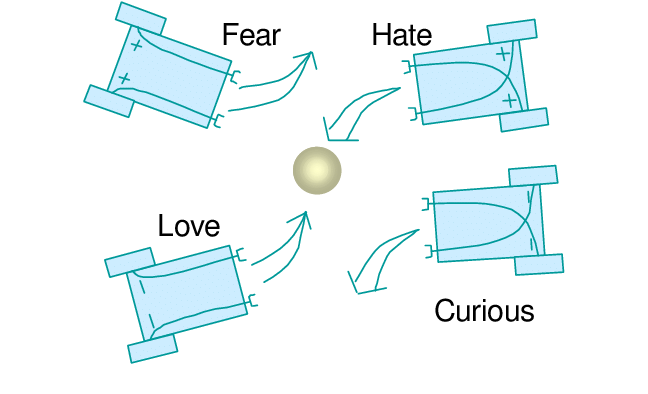
- El ejemplo más sencillo es el de los vehículos de Braitenberg.
Vehículos de Braitenberg
- Valentino Braitenberg propuso un modelo sencillo de vehículos autónomos que muestran comportamientos sorprendentes.
- Los vehículos de Braitenberg tienen sensores y actuadores que siguen reglas sencillas. Normalmente conectan directamente los sensores con los actuadores.
- Muestran comportamientos complejos, como seguir la luz o evitar obstáculos.
- Son representativos de la robótica BEAM (Biology, Electronics, Aesthetics, Mechanics).
Seguimiento de líneas
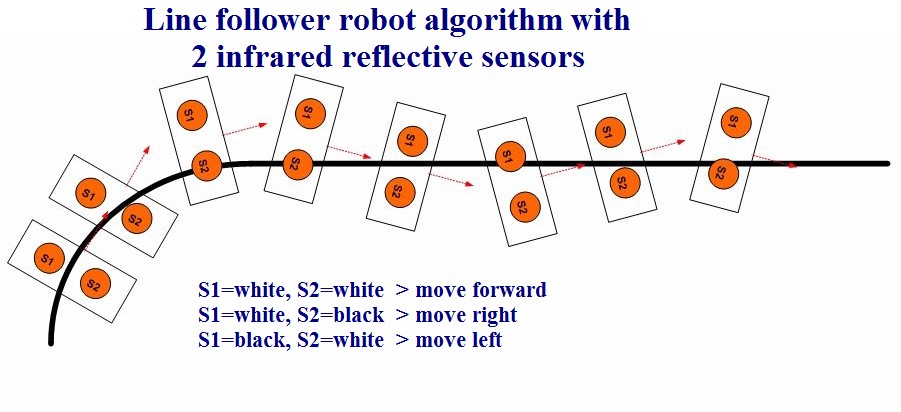
- El seguimiento de líneas es una tarea habitual en robótica móvil.
- Consiste en seguir una línea en el suelo utilizando sensores infrarrojos o cámaras.
- Los robots seguidores de líneas utilizan un algoritmo sencillo para determinar en qué dirección deben moverse.
- En su forma más sencilla, el robot gira hacia la línea cuando la detecta y corrige su trayectoria cuando la pierde.
Máquinas de estados finitos
-
Las máquinas de estados finitos son una herramienta muy útil para programar robots.
- Suponen un paso más que los robots reactivos en complejidad y flexibilidad.
- Modelo matemático que describe el comportamiento de un sistema como una serie de estados y transiciones, donde cada estado representa una situación en la que puede encontrarse
- Robots reactivos: las decisiones se toman según el estado actual.
- FSM: en función de las entradas actuales y del estado en el que se encuentra el robot.
Ejemplo de máquina de estados finitos (I)
-
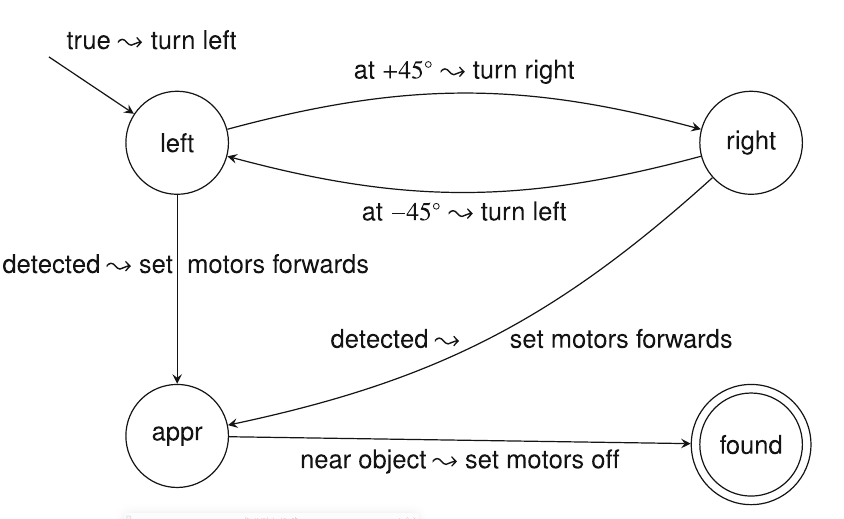
Un ejemplo sencillo de uso de una máquina de estados finitos es buscar un objetivo.
-
En este caso, hay cuatro estados:
- Izquierda: el robot gira a la izquierda mientras busca el objetivo.
- Derecha: el robot gira a la derecha mientras busca el objetivo.
- Adelante: el robot avanza.
- Objetivo: el robot ha encontrado el objetivo y se detiene.
Ejemplo de máquina de estados finitos (II)
- Las transiciones entre estados dependen de los datos de los sensores:
- Si el robot supera +45°, pasa al estado Derecha.
- Si el robot supera -45° en sentido negativo, pasa al estado Izquierda.
- Si el robot detecta el objetivo, pasa al estado Adelante y empieza a moverse hacia él.
- Cuando llega al objetivo, pasa al estado Objetivo y se detiene.
Estado del algoritmo
- Casi todos los algoritmos de robótica mantienen un estado.
- Necesitan guardar información sobre el estado actual del robot.
- Esta información puede ser muy sencilla (como en una máquina de estados finitos) o muy compleja.
- Las FSM son una herramienta muy útil para introducir el estado en los algoritmos de robótica.
- Para algoritmos más complejos necesitaremos herramientas más avanzadas.
Redes neuronales
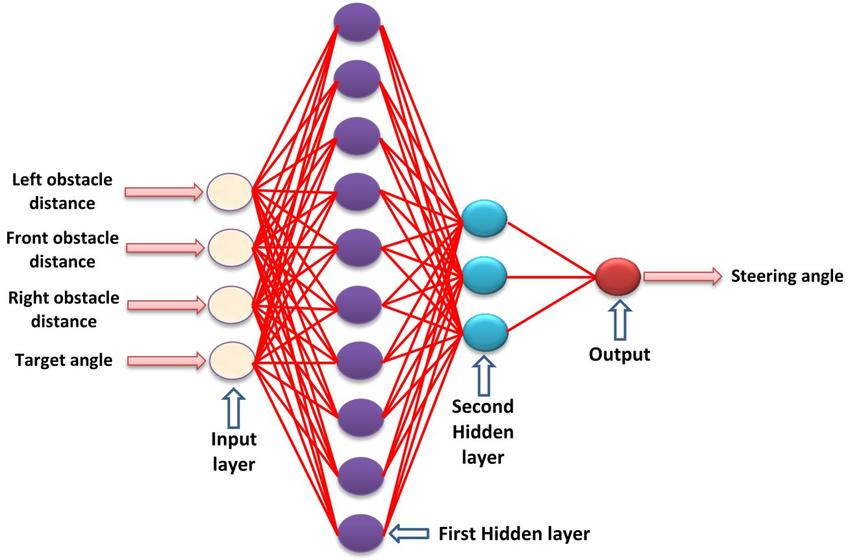
- Las redes neuronales son una herramienta muy potente para resolver problemas de robótica.
- Como las redes neuronales pueden aproximar funciones, podemos utilizarlas para controlar un robot.
- Las redes neuronales feedforward son las más comunes en robótica porque son sencillas y eficientes.
- Serían equivalentes a un sistema reactivo.
- Las redes neuronales recurrentes son más complejas, pero más potentes.
- Serían equivalentes a un sistema basado en FSM.
Aprendizaje (I)
- Para entrenar redes neuronales podemos utilizar técnicas de aprendizaje supervisado o no supervisado.
- Supervisado: proporcionamos datos de entrada y salida, y la red aprende a partir de ellos.
- Recopilaremos datos de sensores y actuadores para entrenar la red.
- Si queremos que el robot siga una línea, recopilaremos datos de los sensores de línea y de los actuadores de movimiento.
- Una vez entrenada la red, el robot podrá seguir la línea sin necesidad de programar explícitamente cada movimiento.
- Supervisado: proporcionamos datos de entrada y salida, y la red aprende a partir de ellos.
Aprendizaje (II)
- Aprendizaje por refuerzo: las redes aprenden mediante la interacción con el entorno.
- Definiremos una recompensa para las acciones deseadas y un castigo para las no deseadas. El robot probará distintas acciones y aprenderá cuáles son mejores a partir de las recompensas recibidas.
- Neuroevolución: utilizar algoritmos evolutivos para hacer evolucionar redes neuronales.
- Crearemos una población de redes neuronales y las haremos competir. Las redes más eficaces se reproducirán y evolucionarán.

Conclusiones
- La robótica es una disciplina multidisciplinar que combina conocimientos de ingeniería, informática, matemáticas, física, biología, etc.
- Los robots permiten a nuestros modelos de inteligencia artificial interactuar con el mundo real.
- La robótica es una herramienta potente para resolver problemas complejos en entornos no deterministas.
- Hemos visto cómo aplicar a la robótica los conceptos de programación e inteligencia artificial estudiados hasta ahora.